Weniger Programmieraufwand
Die Bahn entsteht aus dem, was der Roboter an der Station erkennt, statt aus einem manuell erstellten Programm für jedes Teil.
Forschungs- und EntwicklungsprojektWeitere Informationen im Jahr 2027
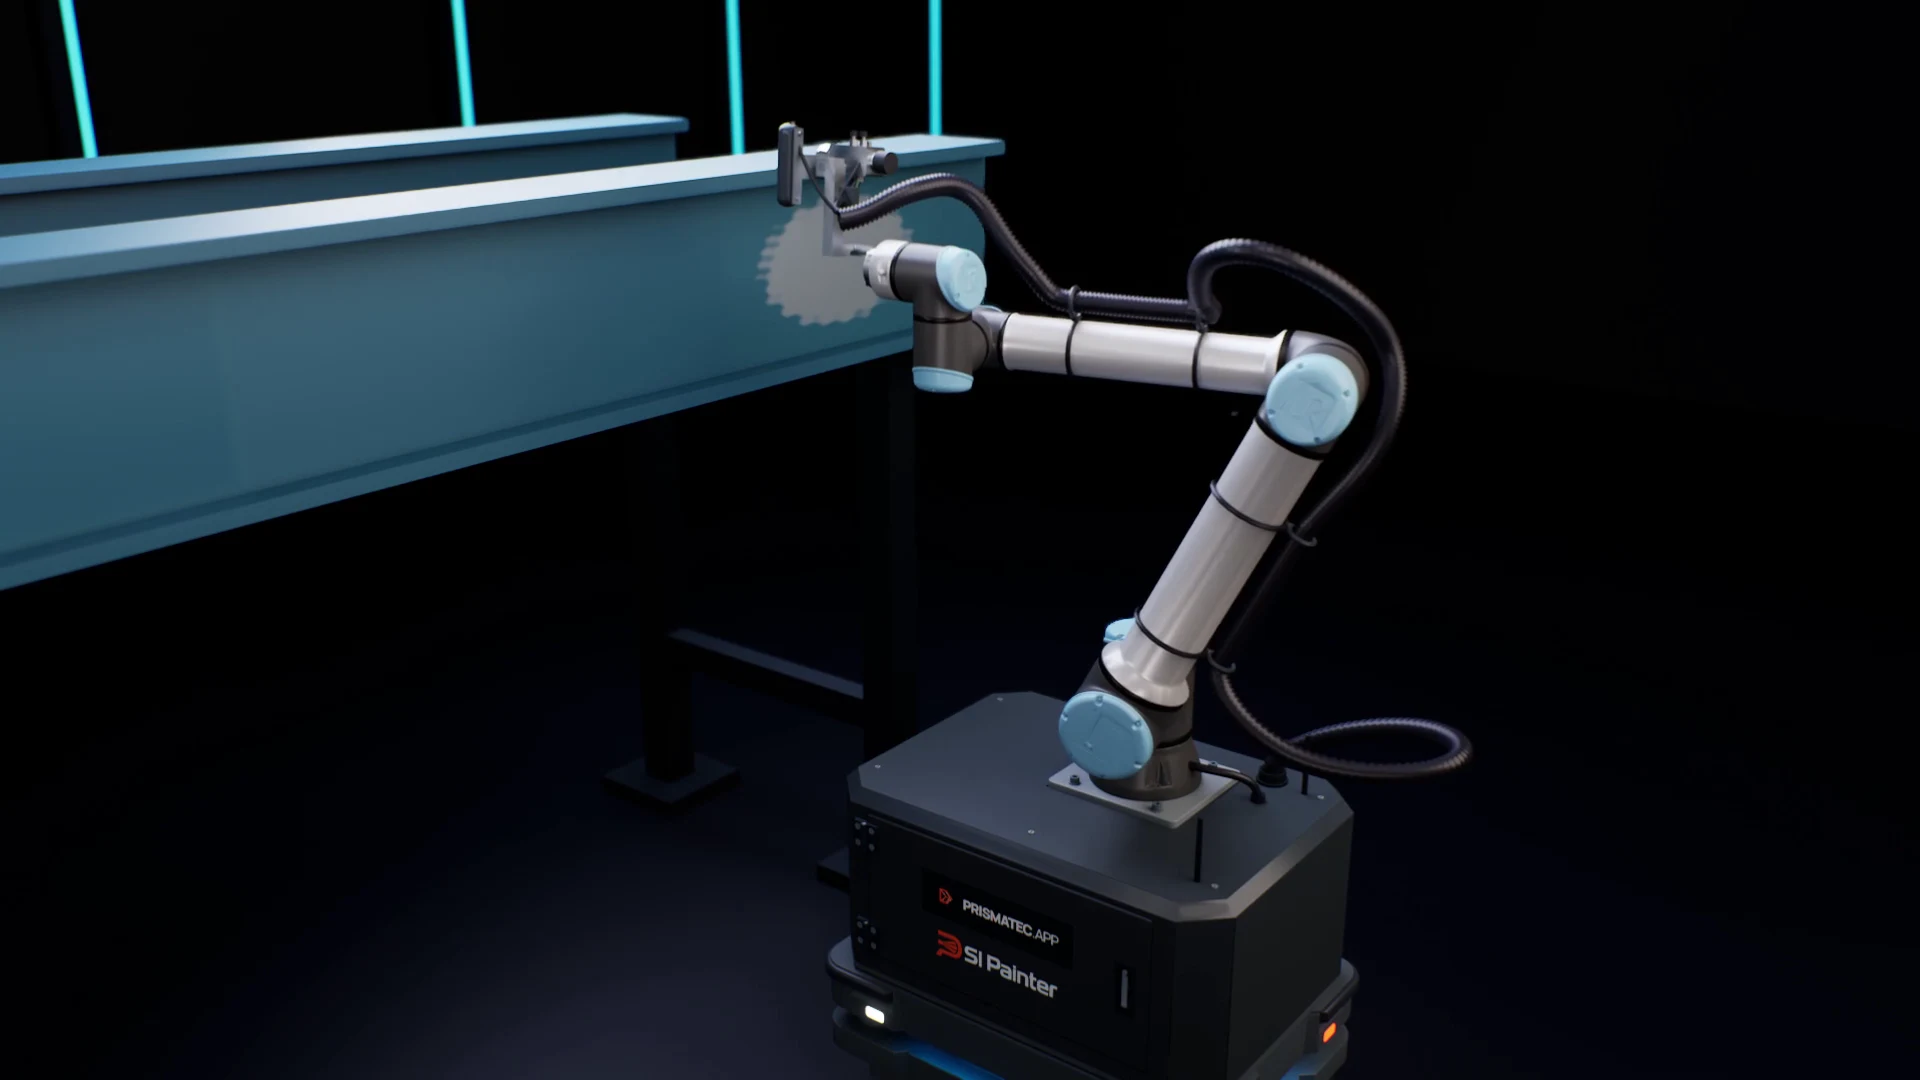
Der Roboter erkennt Form und Lage der Oberfläche und plant anschließend die Bewegung der Spritzpistole und den Spritzauftrag selbst. So wird Automatisierung auch dort möglich, wo sich die Programmierung jedes Bauteils kaum rechtfertigen lässt.
Ein klassischer Spritzroboter führt ein gespeichertes Programm aus. Bei langen Serien gleichartiger Teile ist das eine gute Lösung, doch ein neues Bauteil bedeutet meist ein neues Programm, und eine veränderte Teilelage kann Korrekturen erfordern. Bei Kleinserien, wechselndem Teilespektrum und großen Konstruktionen ist die Programmerstellung oft so aufwendig, dass Beschichtungen weiterhin von Hand aufgetragen werden.
Die Bahn entsteht aus dem, was der Roboter an der Station erkennt, statt aus einem manuell erstellten Programm für jedes Teil.
Vor Beginn des Spritzauftrags ermittelt der Roboter die tatsächliche Lage der Oberfläche und berücksichtigt sie in der Bewegungsplanung.
Abstand, Winkel und Geschwindigkeit der Spritzpistole ergeben sich aus einem Plan, der auf Oberfläche und Beschichtungsstoff abgestimmt ist.
Technologie
Der Roboter verbindet räumliches Sehen, maschinelles Lernen und Bewegungsplanung. Jeder Schritt stützt sich auf Daten der aktuellen Station.
Tiefenkamera und Farbbild liefern dem Roboter ein räumliches Bild des Bauteils: Form, Kanten und Lage relativ zum Arm.
Aus Geometrie und Beschichtungsparametern ermittelt das System die Spritzbahnen, ihre Reihenfolge und Überlappungen. Modelle des maschinellen Lernens helfen, die Aufgabe zu interpretieren und die Auftragsweise an die erkannte Oberfläche anzupassen.
Der Arm führt die Spritzpistole entlang der geplanten Bahn mit kontrolliertem Abstand, Winkel und Geschwindigkeit. Gespritzt wird nur im Auftragsbereich, und die Bewegung wird unter Berücksichtigung von Armreichweite und Umgebung geplant.
Mobile Plattform
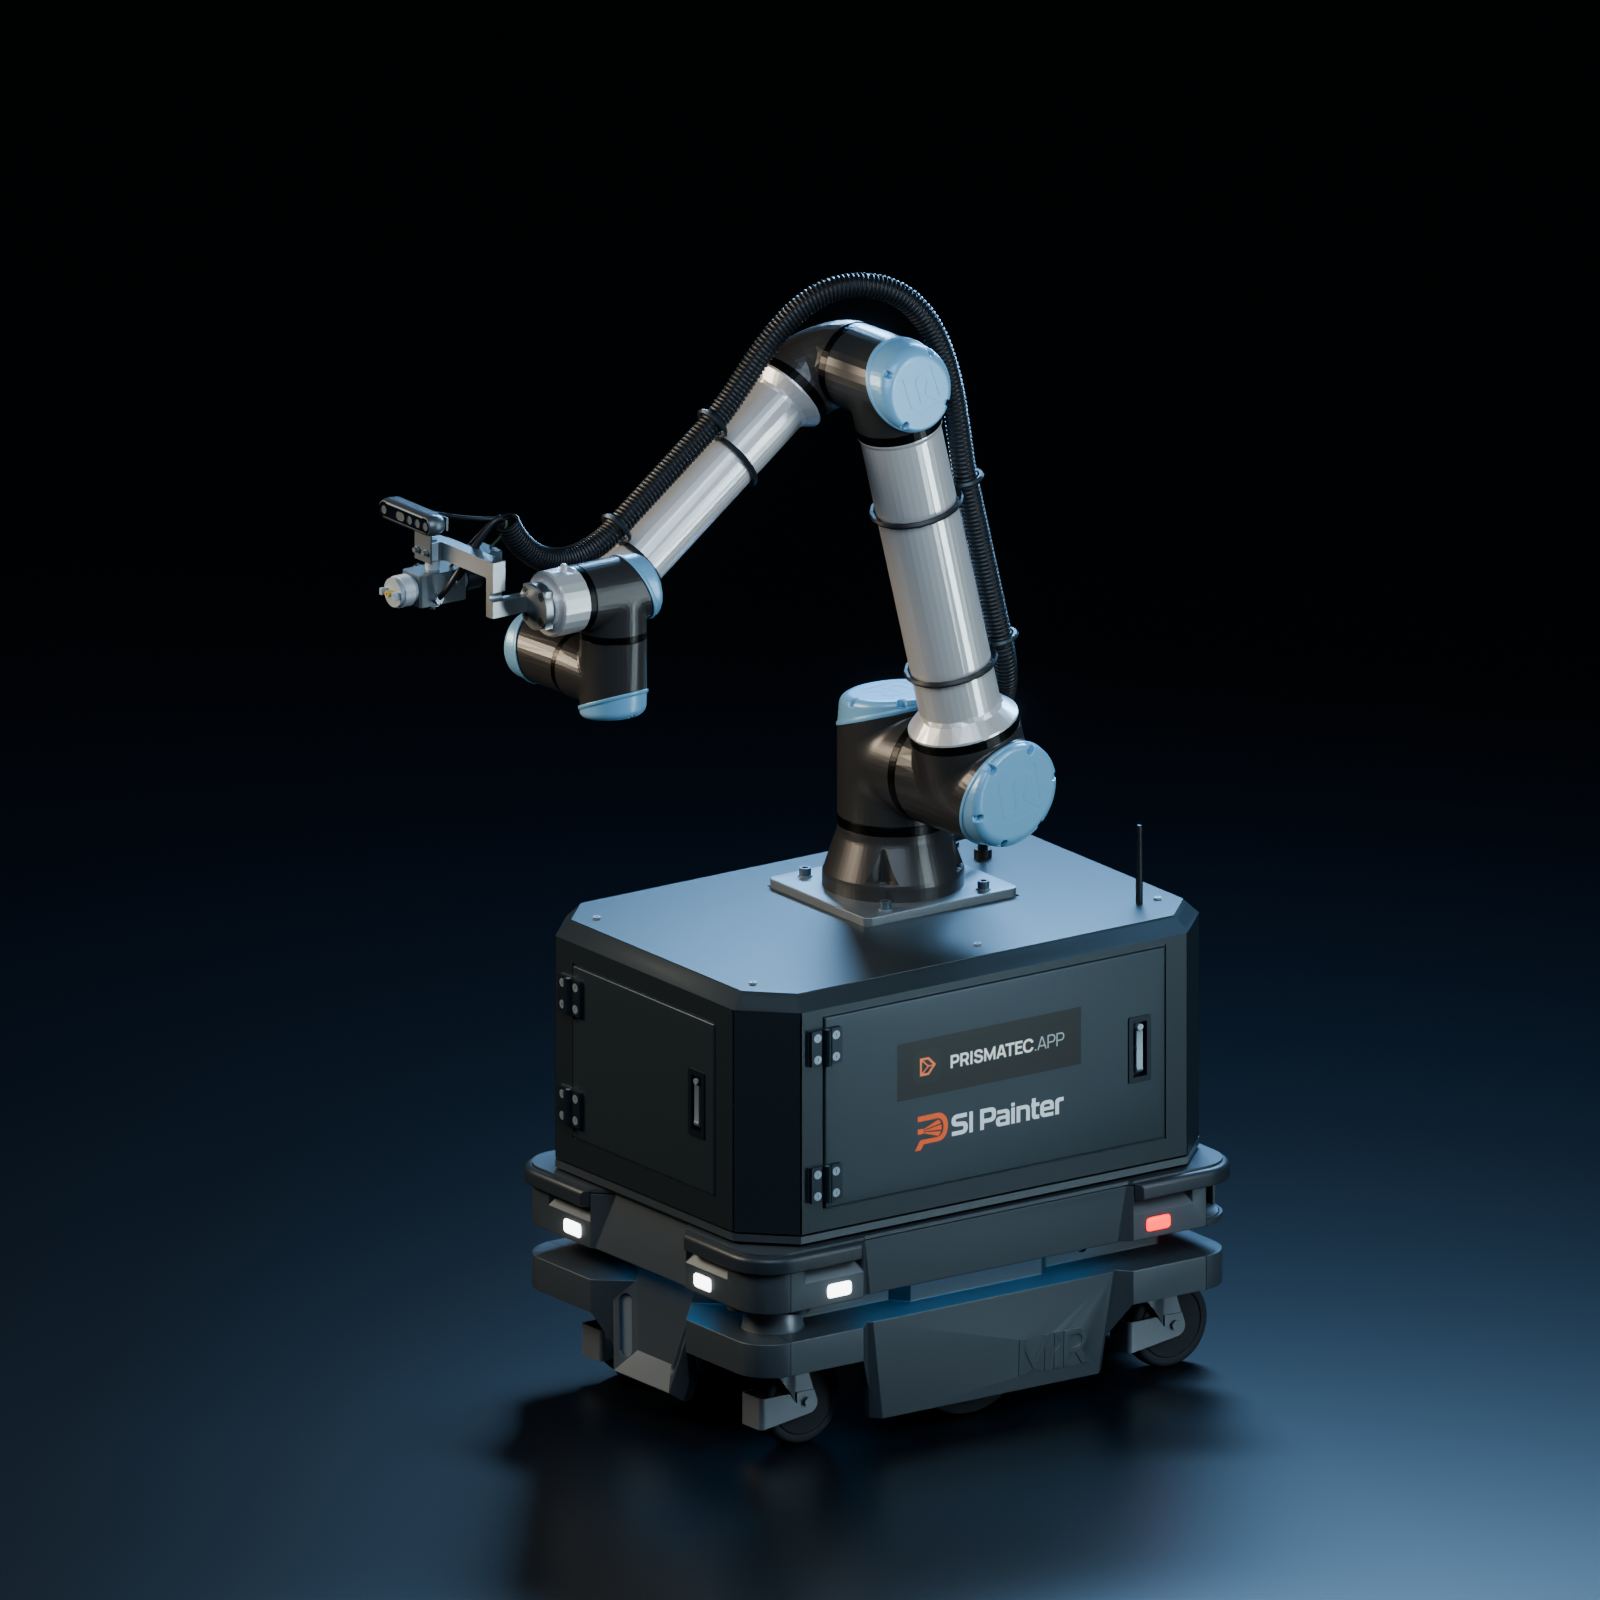
Die mobile Plattform erschließt aufeinanderfolgende Arbeitsbereiche und erweitert so den Einsatzbereich über die Reichweite eines stationären Arms hinaus.
Während der Fahrt zwischen den Positionen ist der Arm eingeklappt, was das Manövrieren erleichtert und die Ausrüstung schützt. Nach dem Anhalten erkennt der Roboter den sichtbaren Oberflächenabschnitt, plant den Spritzauftrag und beschichtet im Stillstand. Nach Abschluss der Beschichtung fährt er zum nächsten Arbeitsbereich.
Vorgesehen für Betriebe mit häufig wechselndem Teilespektrum, in denen sich die Programmierung eines klassischen Roboters für jede Serie schwer rechtfertigen lässt.
Die mobile Ausführung ist für Konstruktionen vorgesehen, die sich schwer bewegen lassen oder nicht in eine typische Roboterzelle passen.
Der Roboter kann eine Beschichtung auf ausgewählte Oberflächenbereiche auftragen. So lassen sich einzelne Bereiche erneuern, ohne das gesamte Objekt neu zu beschichten.
Vision-Language-Modell
Ein Vision-Language-Modell verbindet das Kamerabild mit einer in natürlicher Sprache formulierten Anweisung. Es verknüpft die Anweisung mit den sichtbaren Objekten und Oberflächen, um den Auftragsbereich zu bestimmen. Der Bediener beschreibt das gewünschte Ergebnis.
Informieren Sie uns über Ihre Bauteile, die eingesetzten Beschichtungsstoffe und Ihre Arbeitsbedingungen. Wir beurteilen, wie sich autonomes Beschichten in Ihren Betrieb einfügt, und wählen eine passende Konfiguration.
contact@prismatec.app ↗Die Konfiguration des Roboters richtet sich nach Oberflächenart, eingesetzter Beschichtung und Arbeitsbedingungen.