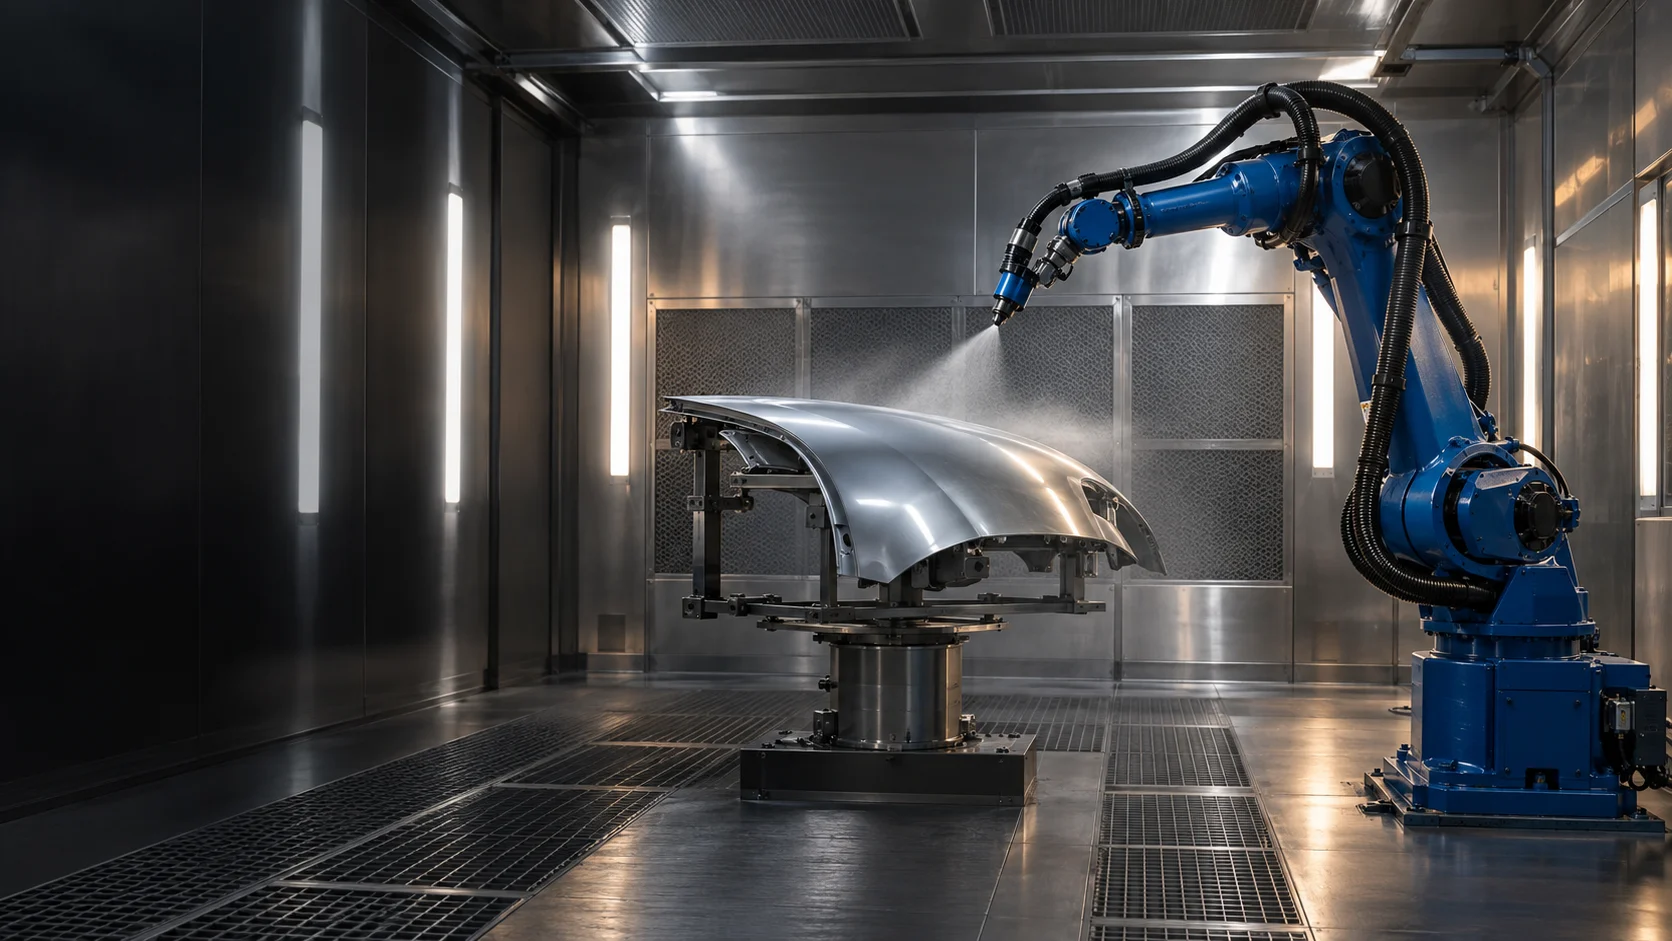
Metall & Industriebauteile
Gehäuse, Abdeckungen, flache und räumliche Bauteile. Bahnen sowie die Behandlung von Rundungen und Kanten werden auf Bauteilfamilie und Schichtanforderungen abgestimmt.
 PRISMATEC.APP
PRISMATEC / ENGINEERING SOFTWARE
SCAN2SPRAY verbindet Bauteilgeometrie, Bahnplanung und Schichtsimulation in einer Umgebung. Prozess, Vorrichtungen und Roboterintegration werden für die jeweilige Bauteilfamilie und den Produktionsablauf konfiguriert.
01 / SOFTWAREFUNKTIONEN
Gemeinsame Werkzeuge umfassen CAD-Flächenauswahl, Sprühparameter, Bahnen, aufeinanderfolgende Schichten und Schichtbewertung. Das Gitarrenbeispiel zeigt eine Konfiguration; andere Bauteilfamilien benötigen eigene Strategien, Vorrichtungen und Kalibrierung.
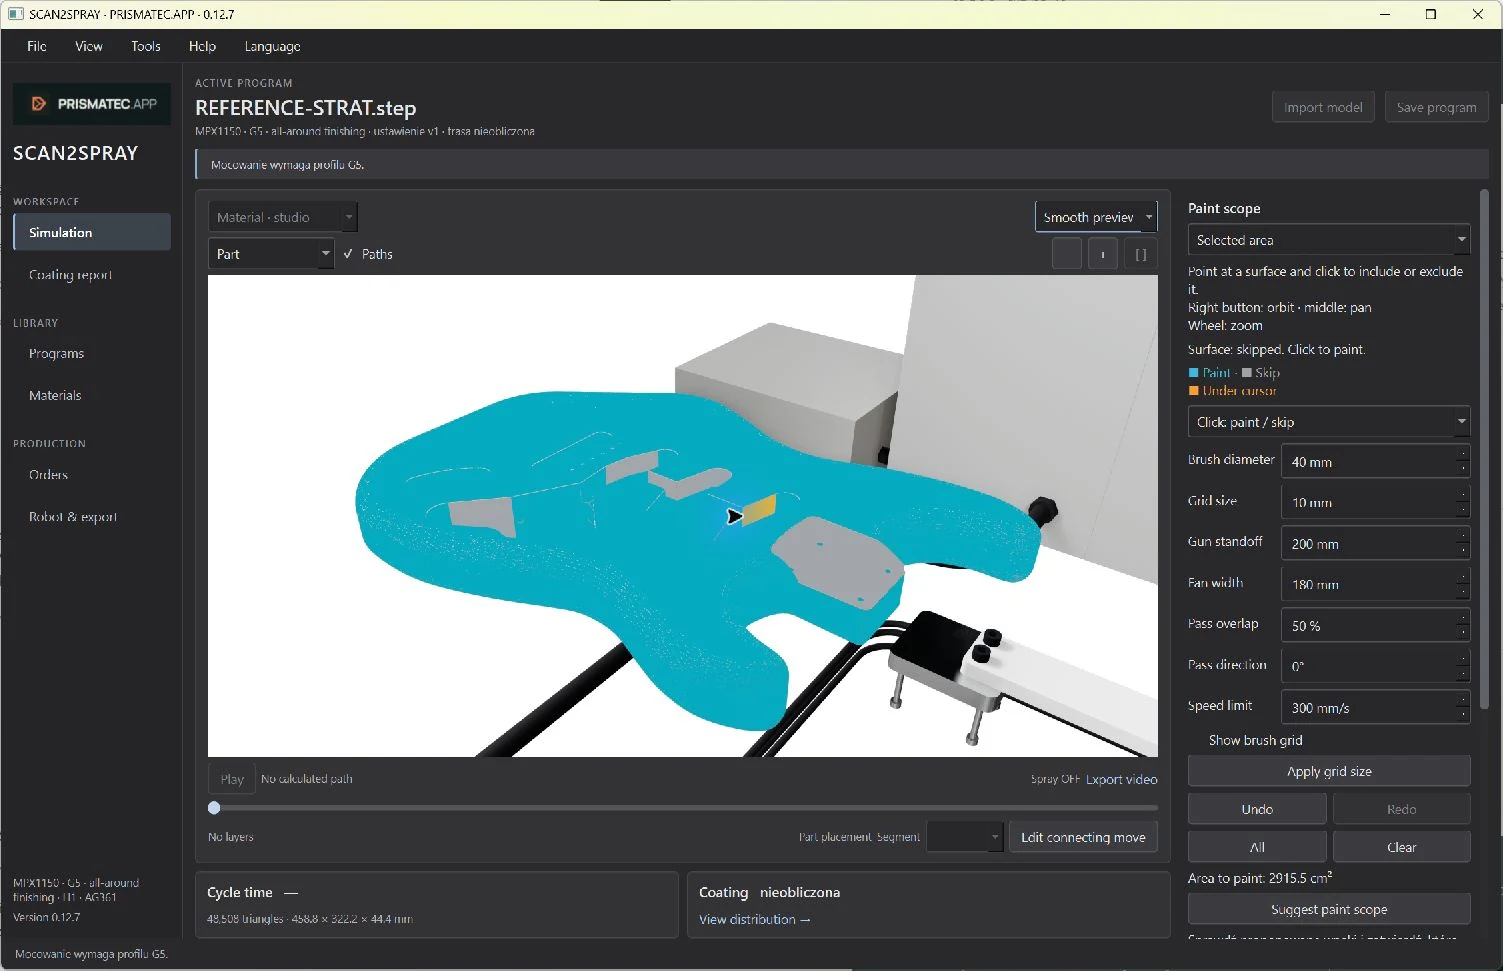
Die Oberfläche wird am Beispiel eines Gitarrenkorpus gezeigt. Diese Werkzeuge gehören zur gemeinsamen SCAN2SPRAY-Umgebung.
 Vergrößern ↗
01 / SCAN2SPRAY
Importieren Sie ein STEP/STP- oder STL-Modell, positionieren Sie das Bauteil und bestimmen Sie die zu lackierenden Flächen. Bei STEP-Modellen lassen sich einzelne CAD-Flächen auswählen und Taschen, Öffnungen sowie Funktionsbereiche von der Sprühplanung ausschließen.
 Vergrößern ↗
02 / SCAN2SPRAY
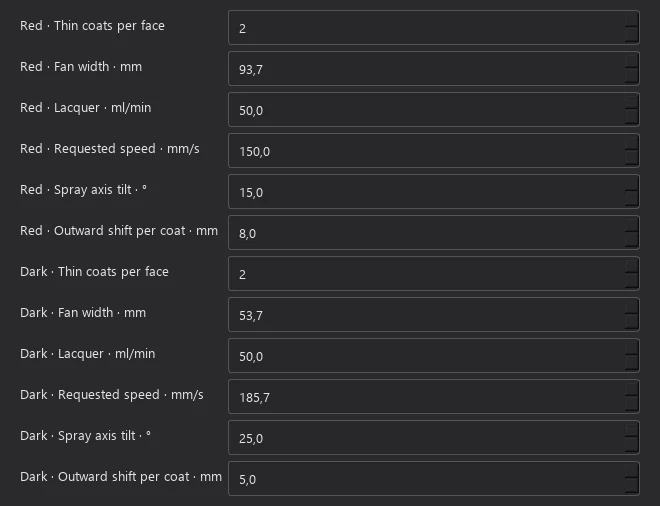
Legen Sie Geschwindigkeit, Lackdurchfluss, Abstand, Fächerbreite und Bahnüberlappung fest. Wählen Sie geeignete Sequenzen für Flächen, Konturen und Farbverläufe. Die Bewegungsvorschau zeigt die Pistolenführung relativ zum Bauteil.
 Vergrößern ↗
03 / SCAN2SPRAY
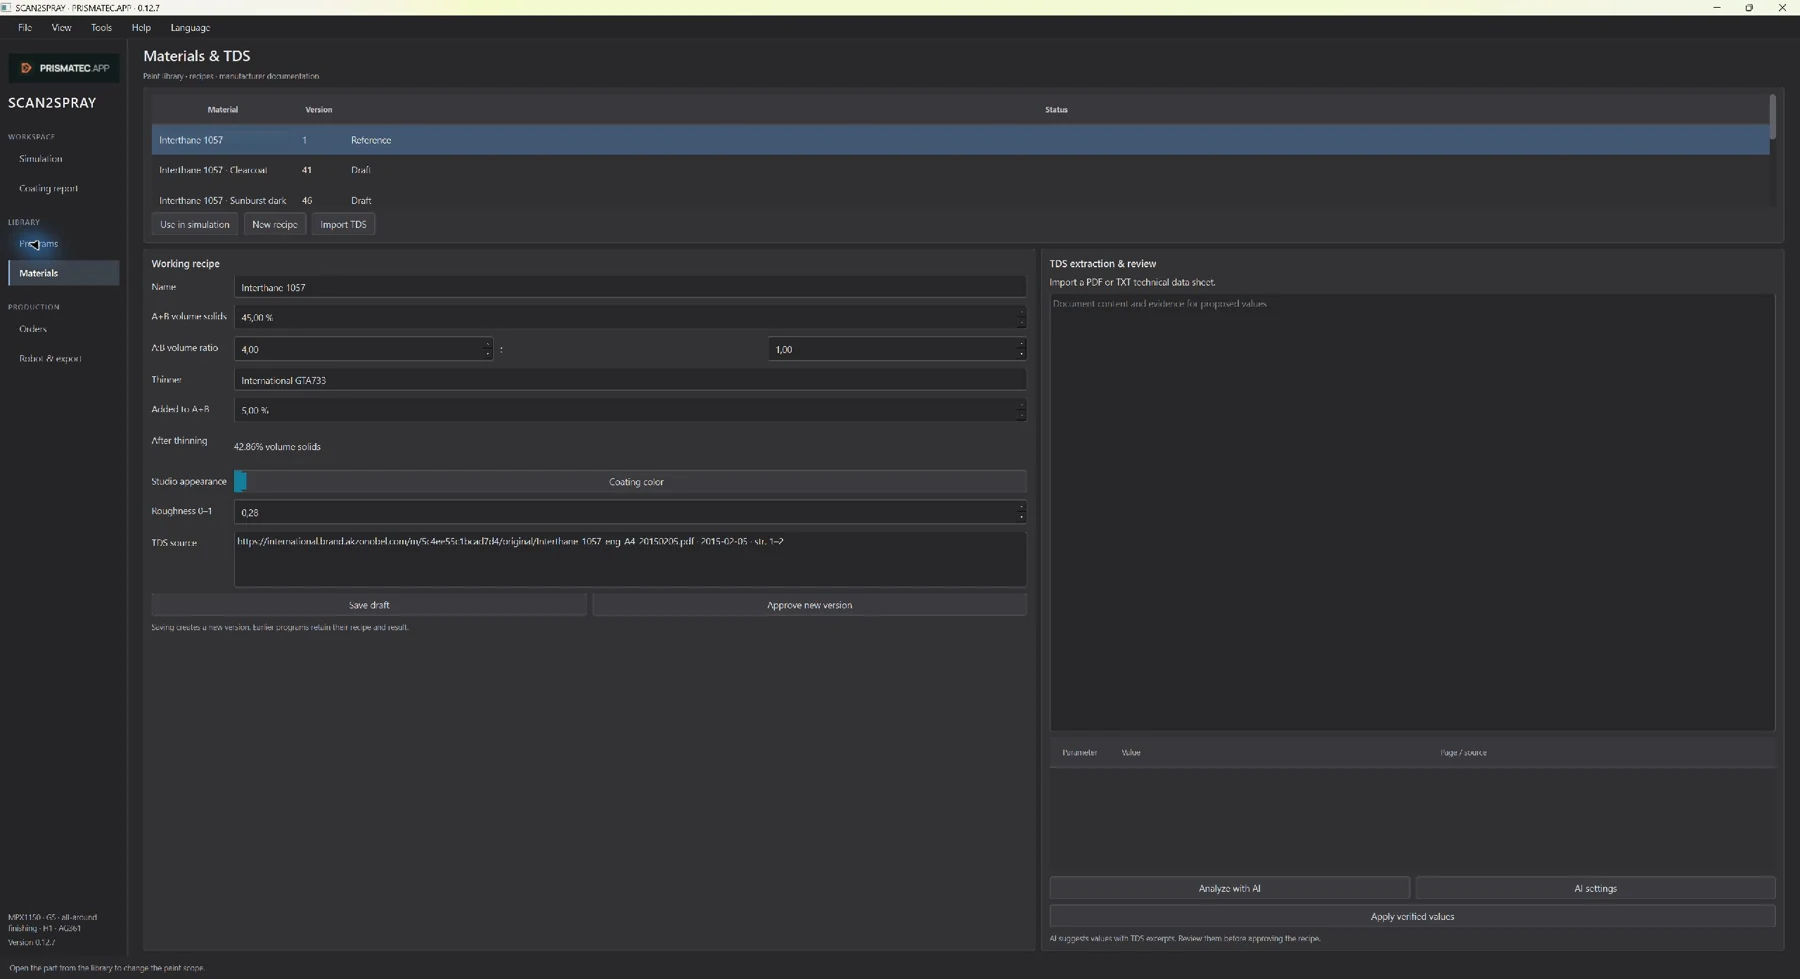
Material, Mischungsverhältnisse, Festkörperanteil und Sollschichtdicke bilden die Berechnungsgrundlage. Bei mehrstufigen Prozessen können Grundschicht, weitere Farben und Klarlack eigene Parameter und Sequenzen erhalten.
 Vergrößern ↗
04 / SCAN2SPRAY
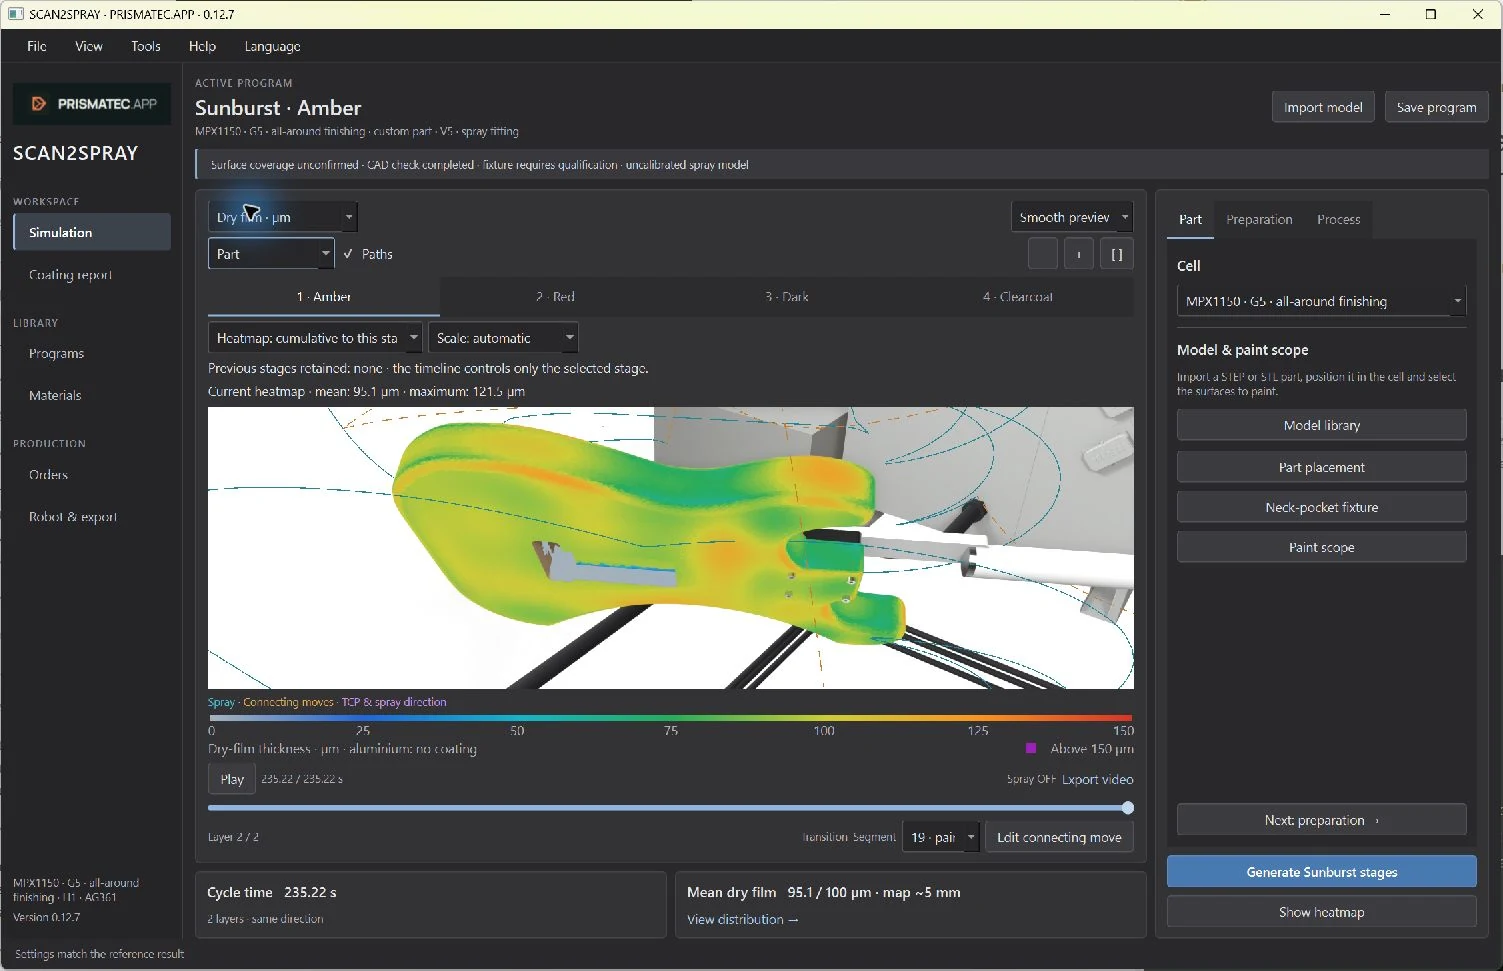
Die Heatmap zeigt eine lokale Prognose der Trockenschichtdicke. Prüfen Sie Flächen, Rundungen und Kanten im Vergleich zum Prozessziel. Geänderte Parameter oder Bahnen ergeben eine neue Bewertungsvariante.
 Vergrößern ↗
05 / SCAN2SPRAY
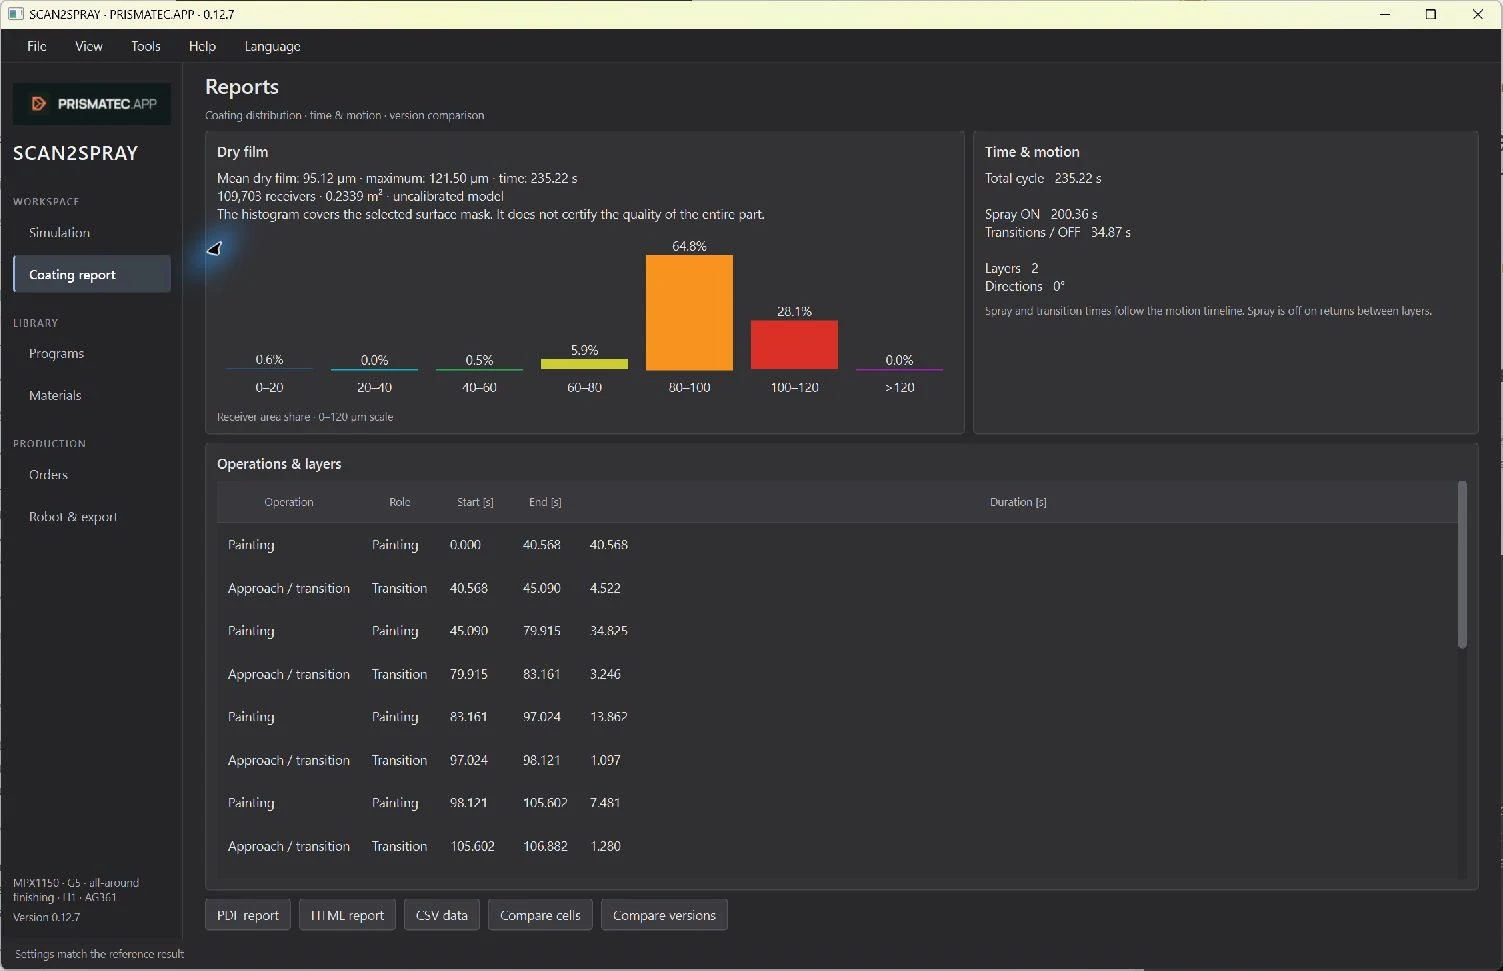
Schichtberichte und die Programmbibliothek halten Ergebnisse und Einstellungen geordnet. Für die nächste Charge stehen Modell, Rezeptur und Bahnvariante bereit, statt den Prozess aus dem Gedächtnis zu rekonstruieren.
 Vergrößern ↗
06 / SCAN2SPRAY
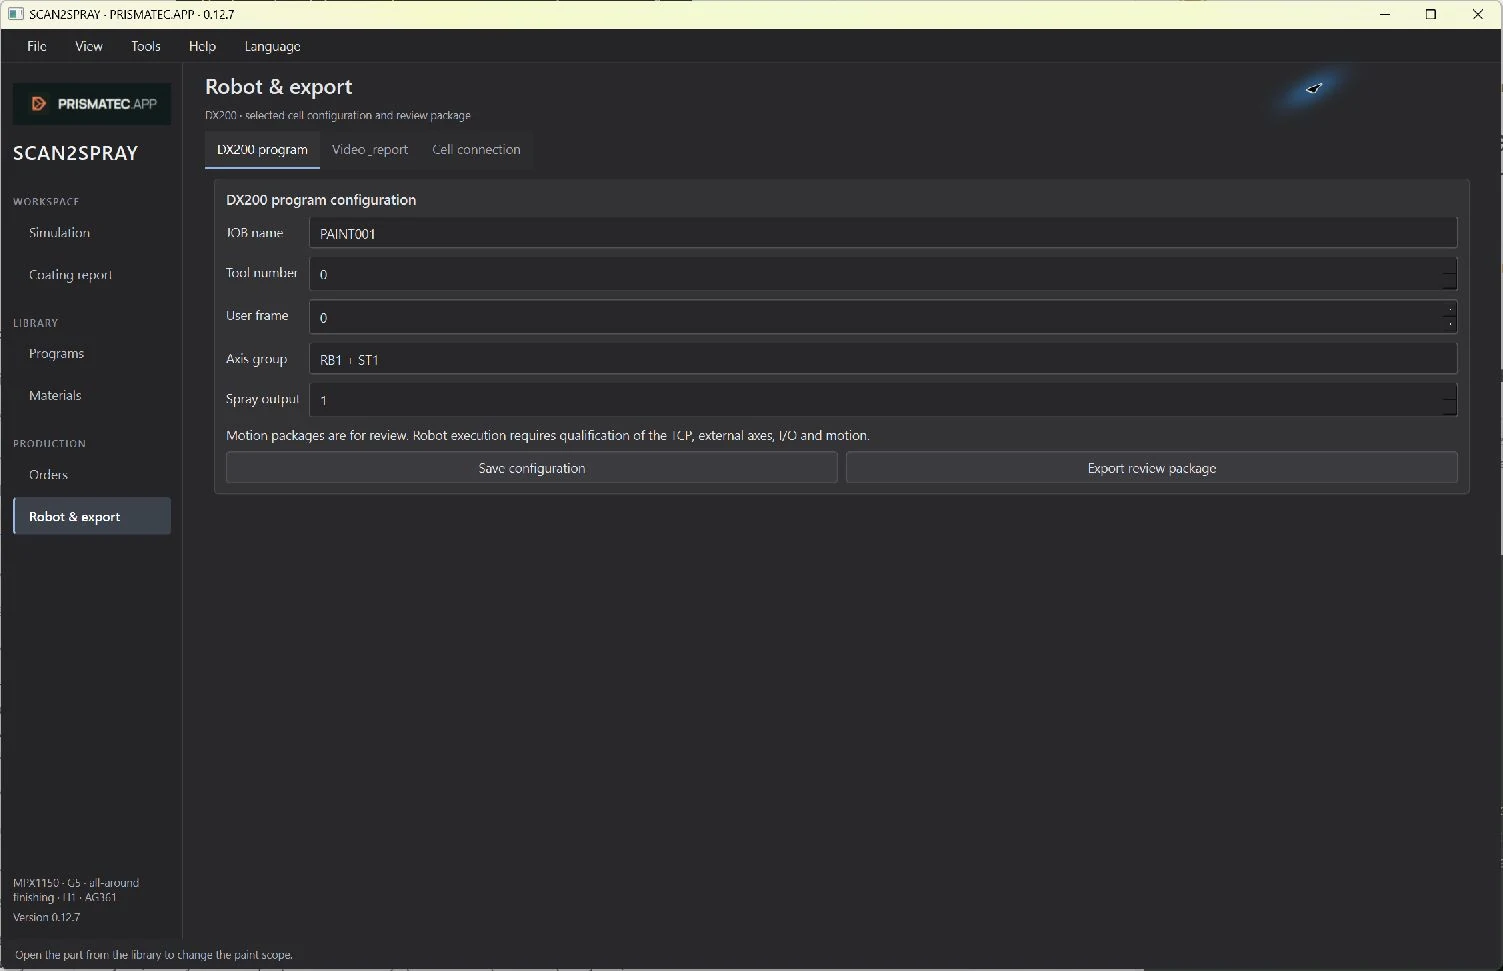
Die Konfiguration umfasst Robotermodell, Werkzeug, externe Achsen, Koordinatensysteme und Prozesssignale. Export und Schnittstellen zu SPS, Dosierung und Transport werden für jede Implementierung festgelegt.
02 / SPRÜHMODELL
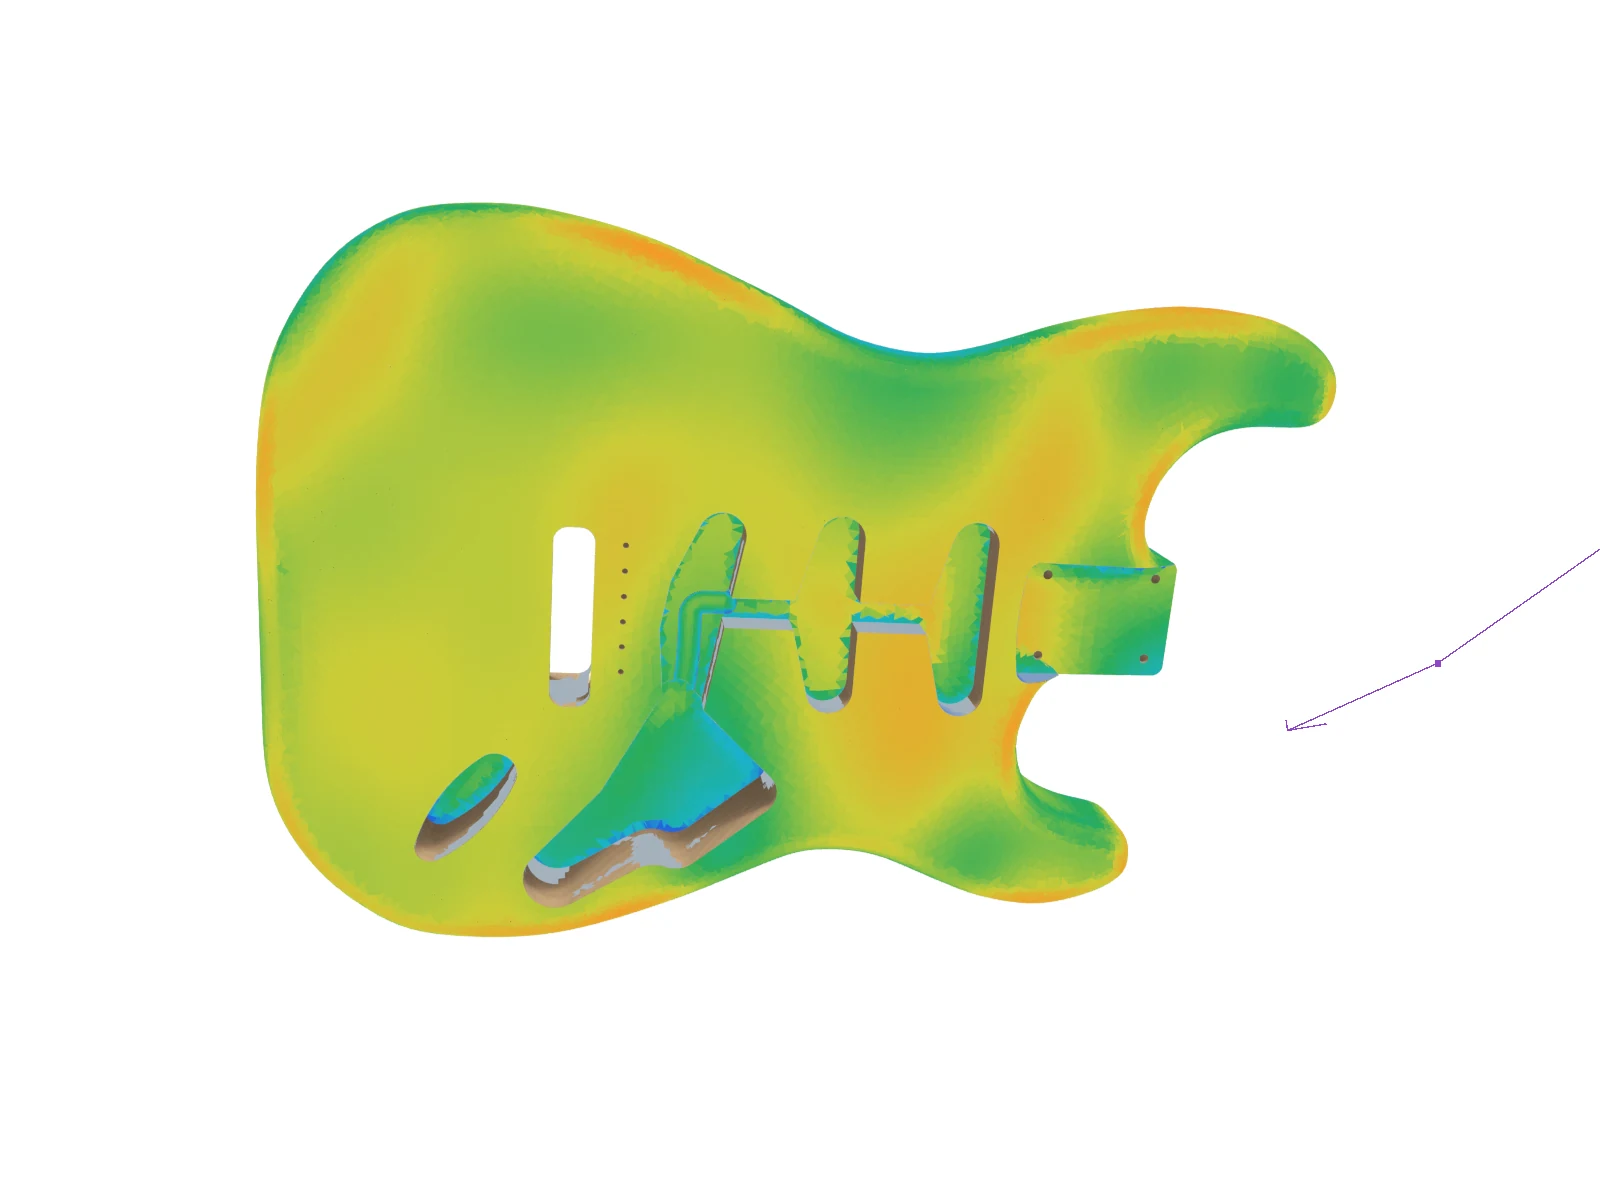
Das Modell summiert den Materialauftrag aufeinanderfolgender Bahnen. Es berücksichtigt Durchfluss, Geschwindigkeit, Abstand, Auftreffwinkel, Fächerausrichtung und Oberflächengeometrie. Die Heatmap zeigt Bereiche mit höherer oder geringerer Schichtdicke.
Bei der Implementierung führt der Integrator Probespritzungen mit der tatsächlichen Pistole und Düse bei unterschiedlichen Einstellungen durch. Gescannte Sprühbilder und Schichtmessungen dienen zur Modellanpassung und Prüfung in einem weiteren Versuch. Material- oder Konfigurationsänderungen erfordern eine erneute Überprüfung.
Versuch → Scan & Messung → Anpassung → Prüfung
03 / ANWENDUNGEN
Diese Bereiche zeigen mögliche Systemkonfigurationen. Geometrie, Material und Schichtanforderungen bestimmen den Implementierungsumfang; jede Bauteilfamilie erfordert Prozessvorbereitung und Versuche.
Gehäuse, Abdeckungen, flache und räumliche Bauteile. Bahnen sowie die Behandlung von Rundungen und Kanten werden auf Bauteilfamilie und Schichtanforderungen abgestimmt.
Möbelelemente, Holzkomponenten und Instrumente. Deckende Beschichtungen, transparente Oberflächen und kontrollierte Farbverläufe als Prozesskonfigurationen.
Weitere Materialien und Geometrien passend zur jeweiligen Sprühtechnologie. Der Umfang ergibt sich aus Modell, Material, Versuchen und Produktionsanforderungen.
04 / ANWENDUNGSBEISPIEL
Das mit SVG Sound Research sp. z o.o. entwickelte Beispiel zeigt SCAN2SPRAY für Instrumente: Flächenauswahl, einfarbige Lackierung, Sunburst-Farbverläufe und Schichtanalyse. Derselbe Werkzeugsatz bildet die Grundlage für Konfigurationen anderer Bauteile.
Future-Lab-Projekt entdecken ↗LINIENKONFIGURATION
Pufferung, Korpuszuführung, G5-Positionierung, Lackierung und Abtransport. Der Film visualisiert eine beispielhafte Integration von PRISMATEC, YASKAWA-Robotik und TECNOVA-Technik.
YouTube ↗CAD-Flächen, ausgesparte Taschen, Bahnen und Schichtdickenverteilung.
YouTube ↗Grundschicht, dünne Farbdurchgänge und optionaler Klarlack. Bandbreiten, weiche Übergänge und Parameter der einzelnen Stufen im Programm gespeichert.
YouTube ↗Die Filme zeigen Software und Simulation. Produktionsparameter und Linienorganisation werden bei der Implementierung an der Zielanlage überprüft.
05 / KONFIGURATION
Die Konfiguration folgt Bauteil und Prozess: Roboterreichweite, Achsen, Vorrichtungen, Transport, Dosierung, Farbwechsel und geforderter Takt. Der Umfang wird mit dem Integrator abgestimmt.
Roboter, dedizierte Vorrichtung und manuelle Beladung. Eine Programmbibliothek unterstützt wechselnde Modelle und kleine Serien.
Drehtisch, Schwenkpositionierer oder dedizierte Achsen machen weitere Flächen zugänglich. Achsanzahl, Reichweite und Vorrichtungen werden bauteilbezogen ausgewählt.
Transport, Puffer, automatische Beladung und Zellenabläufe werden auf den Fabriktakt ausgelegt. SCAN2SPRAY bildet die Prozessplanungsebene innerhalb der vereinbarten Automatisierungsarchitektur.
PRISMATEC stellt die Softwareumgebung bereit. Das Zellenengineering verbindet sie mit Roboter, Vorrichtungen und Fabrikautomation. Annahmen, Schnittstellen, Kalibrierung, Versuche und Abnahmekriterien werden in der Implementierungsspezifikation dokumentiert. Die in Entwicklung befindliche Geometriegewinnung aus Scans und adaptive Funktionen bilden einen gesonderten Konfigurationsumfang.
IHR BAUTEIL / IHR PROZESS
Bauteilmodell, Werkstoff, Schichtanforderungen und Produktionsumfang helfen, die SCAN2SPRAY-Konfiguration und die nächsten Versuche festzulegen.