Bauteil auflegen
Der Bediener legt das Bauteil im definierten Arbeitsbereich ab. Das Zielsystem erkennt seine Anwesenheit und beginnt nach Erfüllung der Sicherheitsbedingungen mit der Zyklusvorbereitung.
 PRISMATEC.APP
PRISMATEC / SCAN2SPRAY
SCAN2SPRAY verbindet Bauteilgeometrie, Bahnplanung und Schichtsimulation in einer Umgebung. Prozess, Vorrichtungen und Roboterintegration werden für die jeweilige Bauteilfamilie und den Produktionsablauf konfiguriert.
ENGINEERED BY ABLATHERM AEROSPACE
01 / SCAN2SPRAY
In EntwicklungSCAN-DRIVEN AUTOMATION
CAD-BASED PLANNING
DIE INDUSTRIELLE AUFGABE
Bei wechselnden Geometrien und kleinen Serien machen Programmierung, Auswahl der Sprühstrategie und Prozessversuche einen wesentlichen Teil des Einführungsaufwands aus. SCAN2SPRAY soll mehr Entscheidungen in die digitale Umgebung verlagern und freigegebenes Prozesswissen wiederverwendbar machen.
Gemeinsame Werkzeuge umfassen CAD-Flächenauswahl, Sprühparameter, Bahnen, aufeinanderfolgende Schichten und Schichtbewertung. Das Gitarrenbeispiel zeigt eine Konfiguration; andere Bauteilfamilien benötigen eigene Strategien, Vorrichtungen und Kalibrierung.
Funktionen und Anwendungen entdecken →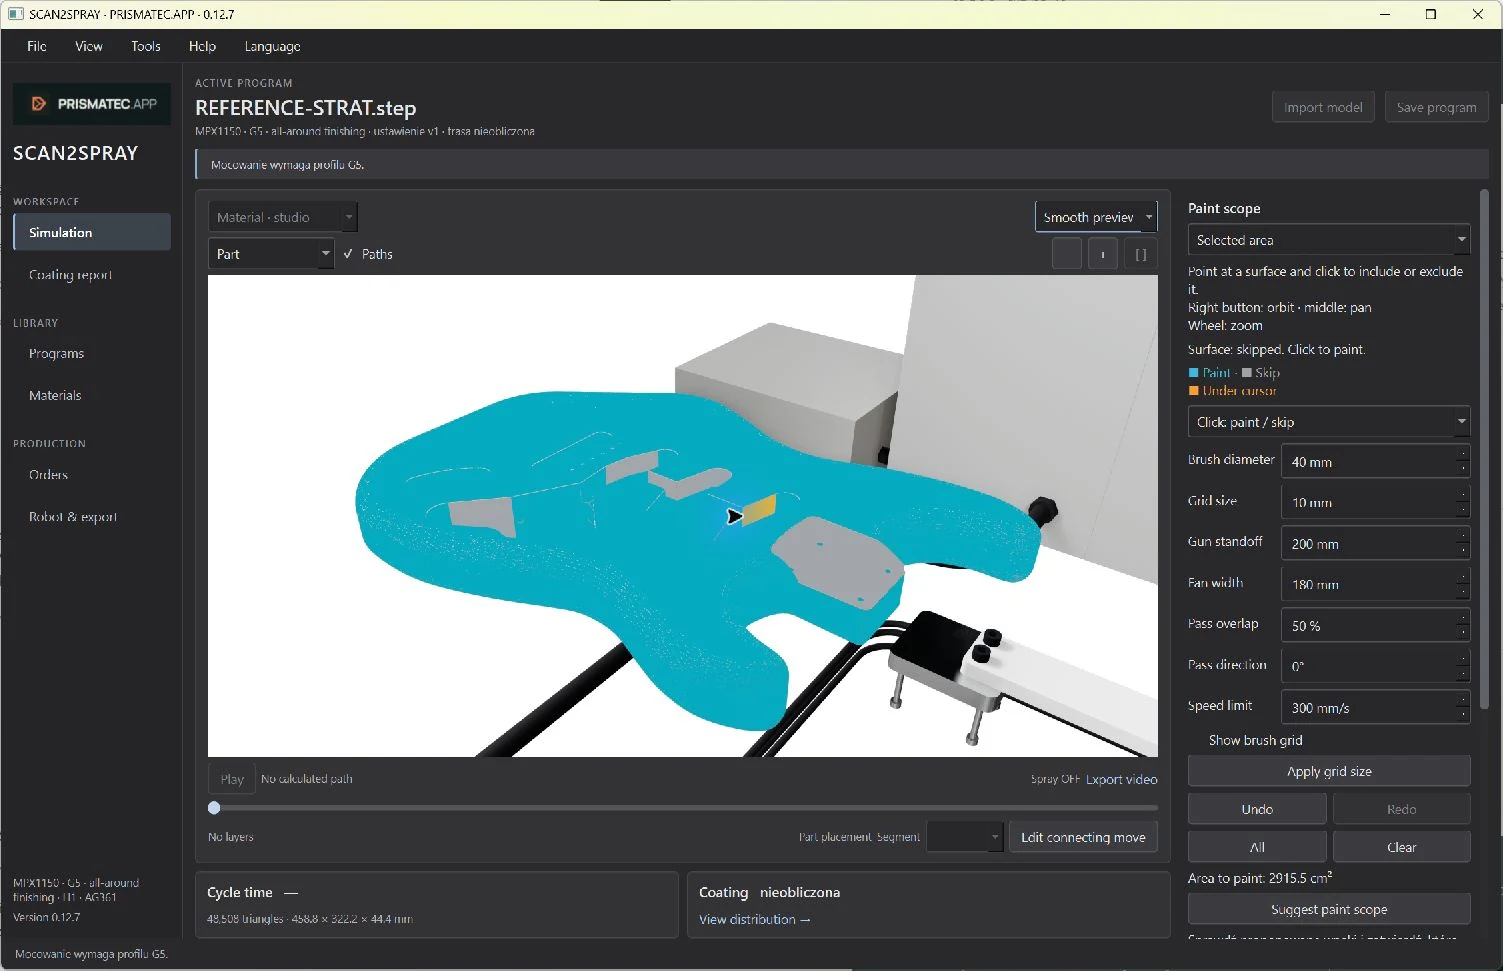
SOFTWARE / FUNKTIONEN / ANWENDUNGEN
Entdecken Sie Flächenauswahl, Sprühparameter, Heatmaps und Berichte. Gitarrenlackierung zeigt eine Konfiguration der gemeinsamen Plattform.
Funktionen und Anwendungen entdecken ↗02 / SCAN2SPRAY — SCAN TO FINISH
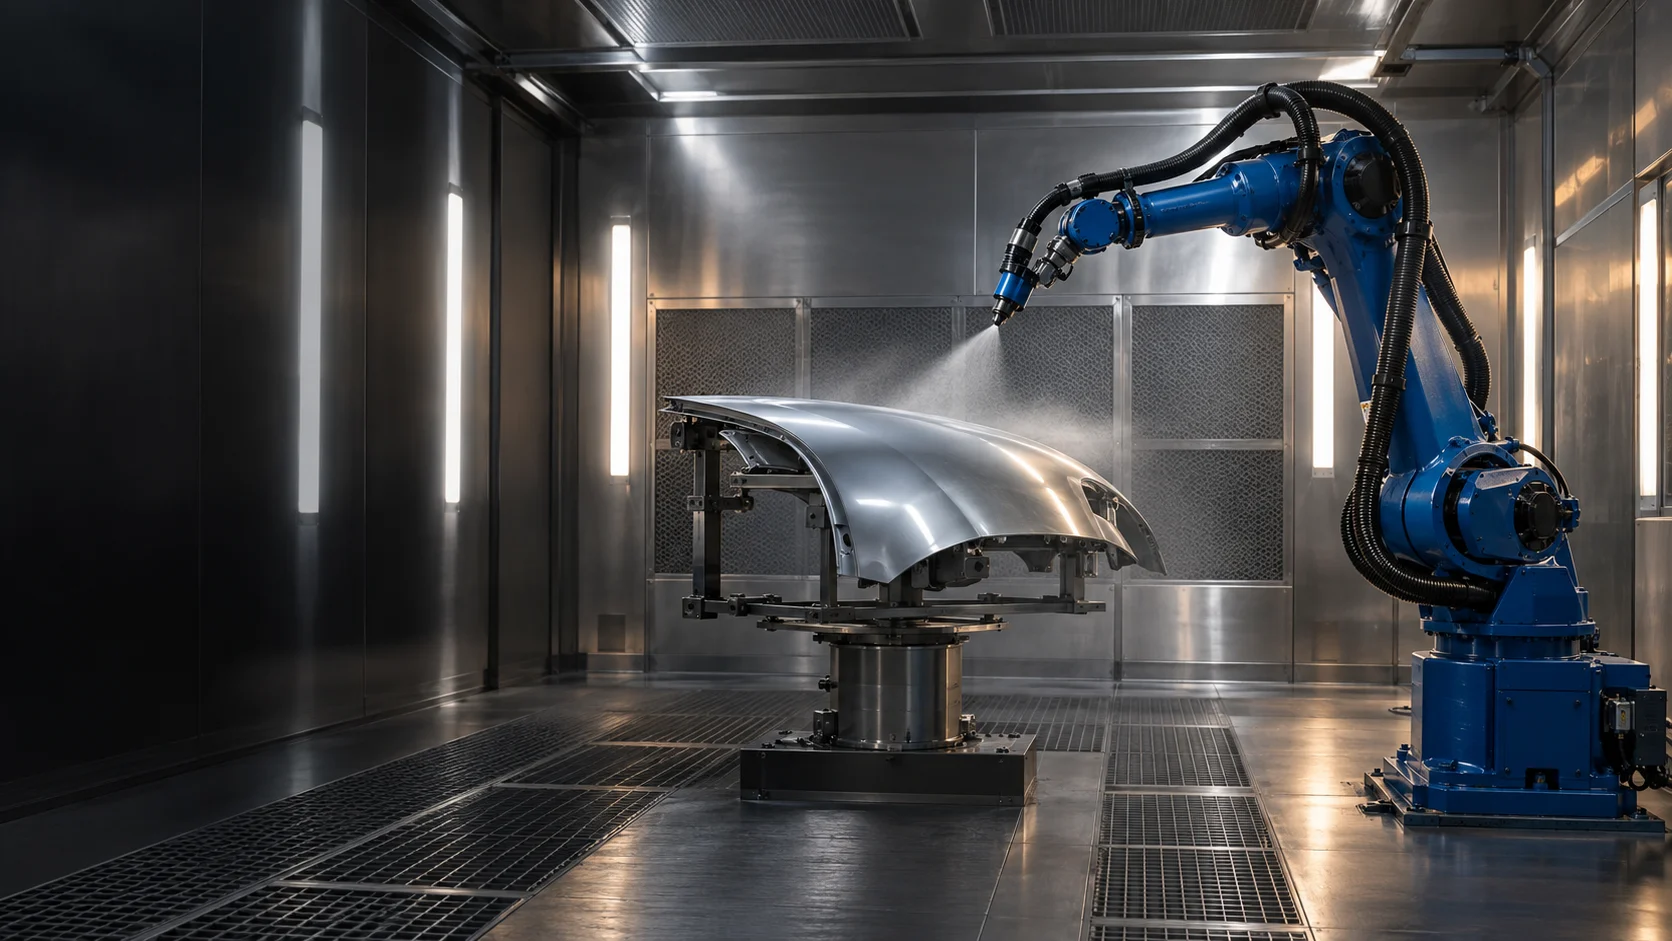
Wir arbeiten auf eine vollautomatische Lackierung hin: Nach dem Auflegen des Bauteils soll das System einen 3D-Scan erfassen, die Geometrie aufbauen, die Strategie vorbereiten und prüfen, anschließend lackieren und das Prozessergebnis dokumentieren.
Diese Szene veranschaulicht den Prozess. Die aktuelle Tischkonstruktion und berechneten Roboterbahnen sind in einer separaten Vorschau verfügbar.
Aktuelle Zellensimulation öffnen
Prozessvisualisierung • illustrative BewegungZiehen, um die Zelle zu drehen.
Beschichtungs- & Machbarkeitsprüfung
Geometrie / Plan / Parameter / Ereignisse
3D-Szene wird geladen…
Der Bediener legt das Bauteil im definierten Arbeitsbereich ab. Das Zielsystem erkennt seine Anwesenheit und beginnt nach Erfüllung der Sicherheitsbedingungen mit der Zyklusvorbereitung.
Der 3D-Scanner soll die tatsächliche Form und Lage direkt in der Zelle erfassen. In diesem Modus entsteht die Geometrie aus der aktuellen Messung, ohne für jedes neue Bauteil vorab ein CAD-Modell erstellen zu müssen.
Aus der Punktwolke soll das System Oberflächen rekonstruieren, Beschichtungsbereiche bestimmen und applikationsrelevante Merkmale erkennen. Die Entwicklung umfasst die Bewertung der Scanvollständigkeit und die Geometrieverarbeitung für einen qualifizierten Anwendungsbereich.
Geometrie und Materialanforderungen bestimmen Strategie, Applikatororientierung, Bahnen und Auftragsmenge. Die vorhandene Planungssoftware bildet die Grundlage des entstehenden Ablaufs vom Scan zum Ausführungsplan.
Vor der Ausführung soll das System modellierte Beschichtung, Bewegungsausführbarkeit, Zellengrenzen und Startbedingungen prüfen. Ein unvollständiger Scan oder ein Plan außerhalb des zulässigen Bereichs erfordert einen Stopp der Vorbereitung und die Klärung des Problems.
Nach Freigabe der Bedingungen sollen Roboter und Applikator den Plan automatisch im kalibrierten Zellensystem ausführen. Ziel ist der Weg vom aufgelegten zum lackierten Bauteil ohne manuelle Programmierung jedes Zyklus.
Plan, Parameter, Zeiten und Ereignisse sollen eine Prozesshistorie bilden. Die geplante SmartBooth-Anbindung soll die Ausführung einem Auftrag zuordnen sowie Produktionsberichte und Daten für weitere Verbesserungen bereitstellen.
CAD + Scanlokalisierung: einen Plan für ein bekanntes Bauteil vorbereiten und wiederverwenden. Scan → Geometrie → Plan: der angestrebte adaptive Modus für ein in der Zelle vermessenes Bauteil. Wir entwickeln beide Richtungen; der Automatisierungsumfang wird schrittweise an realen Bauteilen validiert.
SPÄTERE PHASE / KI & NEURONALE NETZE
Wir planen KI und neuronale Netze, um die Auswahl von Strategien, Parametern und technischen Lösungen zu verbessern. Daten zu Geometrie, Material, Plan und tatsächlichen Ergebnissen sollen helfen, Entscheidungen zu vergleichen und nachfolgende Prozesse zu optimieren.
Das Lernen erfordert Versuchsdaten und Schichtmessungen, Modellvalidierung sowie die kontrollierte Einführung von Änderungen innerhalb zulässiger Prozessgrenzen.
Daten → Lernen → Validierung → bessere Prozessauswahl03 / WIRTSCHAFTLICHE PERSPEKTIVE
Eine Entwicklungsrichtung für Hersteller, Integratoren und Investitionspartner.
Ziel ist es, wiederkehrenden Programmieraufwand durch die Erzeugung und den Vergleich von Strategien in einer Umgebung zu reduzieren.
Versionierte Pläne, Parameter und Ergebnisse bilden die Grundlage für wiederverwendbares Wissen, statt jede Serie von Grund auf neu vorzubereiten.
Projektergebnisse sollen anhand von Vorbereitungszeit, Schichtqualität und Gleichmäßigkeit, Materialverbrauch und Wiederholbarkeit für eine ausgewählte Bauteilfamilie bewertet werden.
Aufträge, Bauteile, Szenarien, Planerstellung, 3D-Ansicht, Beschichtungsbewertung und versionierte Ergebnisse. Die Algorithmen werden weiterentwickelt und in Softwaretests geprüft.
Kalibrierung, scanbasierte Lokalisierung, Export und Ausführung des Roboterprogramms sowie Kommunikation mit Prozessgeräten.
Eine ausgewählte Bauteilfamilie, vereinbarte Abnahmekriterien und Vergleich mit dem Ausgangsprozess. Der tatsächliche wirtschaftliche Nutzen lässt sich erst durch Messungen bestimmen.
Wir freuen uns auf Gespräche über eine Pilotzelle, Technologieintegration und Projektentwicklung. Ausgangspunkt sind ein konkretes Bauteil, ein Prozess und ein gemeinsam vereinbarter Validierungsumfang.
Über eine Partnerschaft sprechen04 / PRISMATEC CONTROL
Prismatec Control verbindet industrielle Kabinensteuerung, lokale KI-Verarbeitung, ein Bedienpanel und eine Datenebene. Die in Entwicklung befindliche v2.0-Architektur umfasst SPS-Steuerung, ein AI-Edge-Bildverarbeitungsmodul, HMI sowie Ferndiagnose- und Telemetriedienste.
PRISMATEC CONTROL
Wir entwickeln eine gemeinsame Steuerungsplattform für Kabinenhersteller, Integratoren und industrielle Anwender. Für die Marke TECNOVA wurde bereits eine Implementierung umgesetzt. Weitere Implementierungen können mit anderen Herstellern entstehen, abgestimmt auf Ausstattung und Prozesse.
SO INTERPRETIERT DIE KABINE EIN BILD
Wählen Sie ein Beispiel und verfolgen Sie den Weg vom Bild zur Steuerungsreaktion. So entwickeln wir die Bildverarbeitung von Prismatec Control: für Bediener, Prozessqualität und die Historie jedes Auftrags.
 FUNKTIONSBEISPIEL
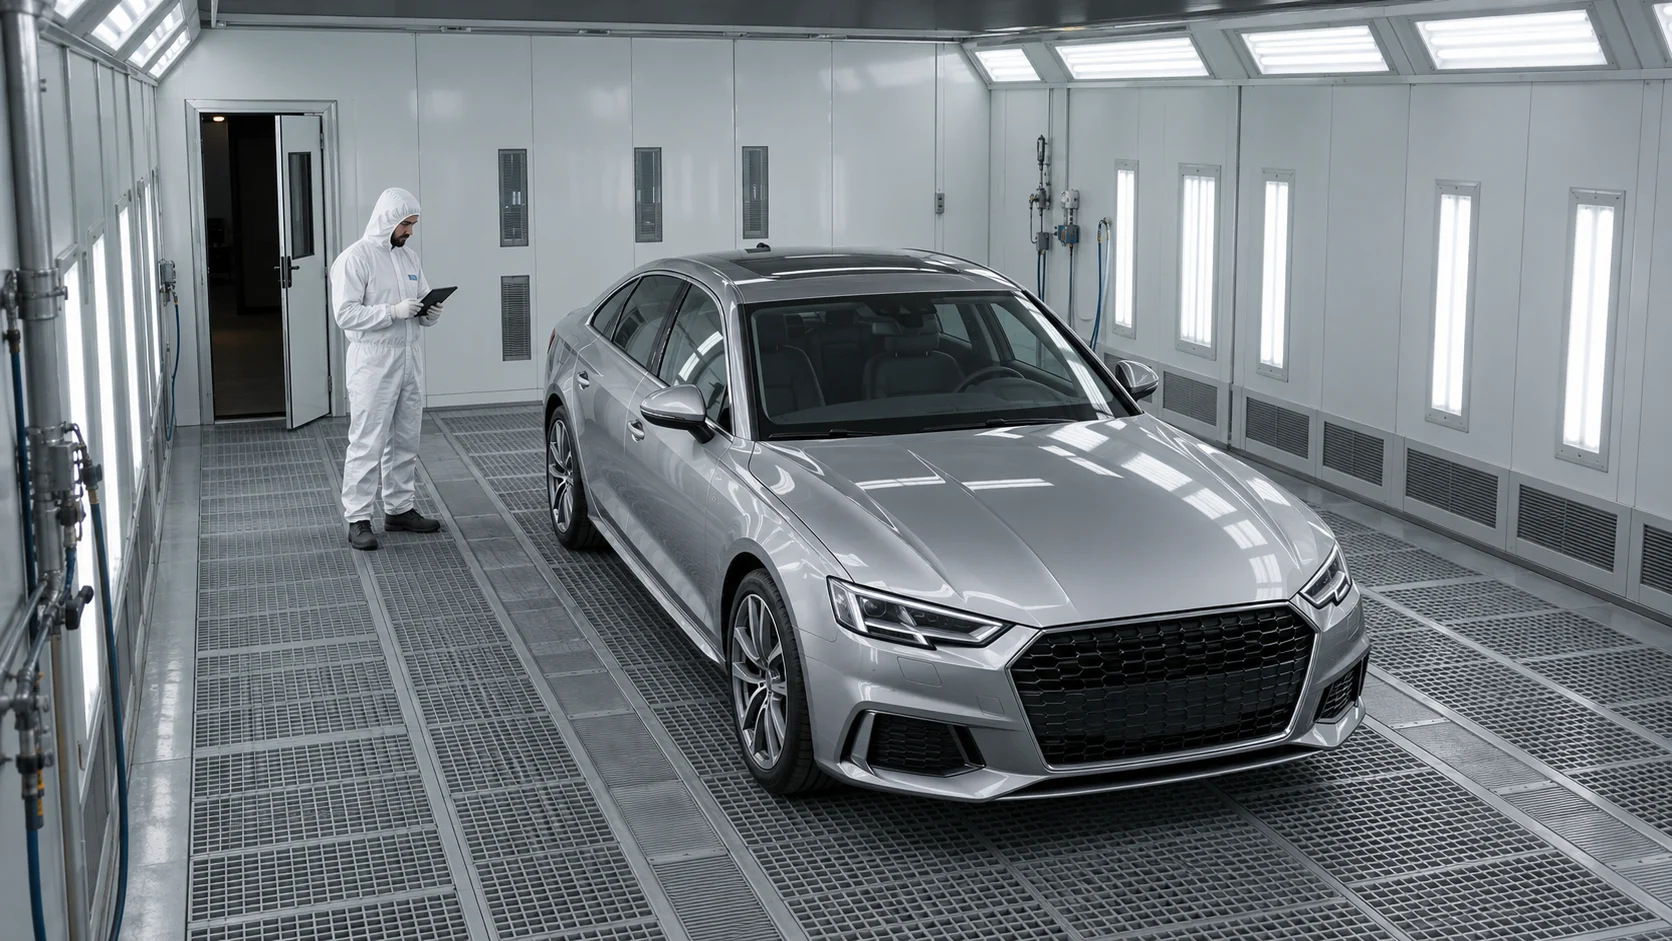
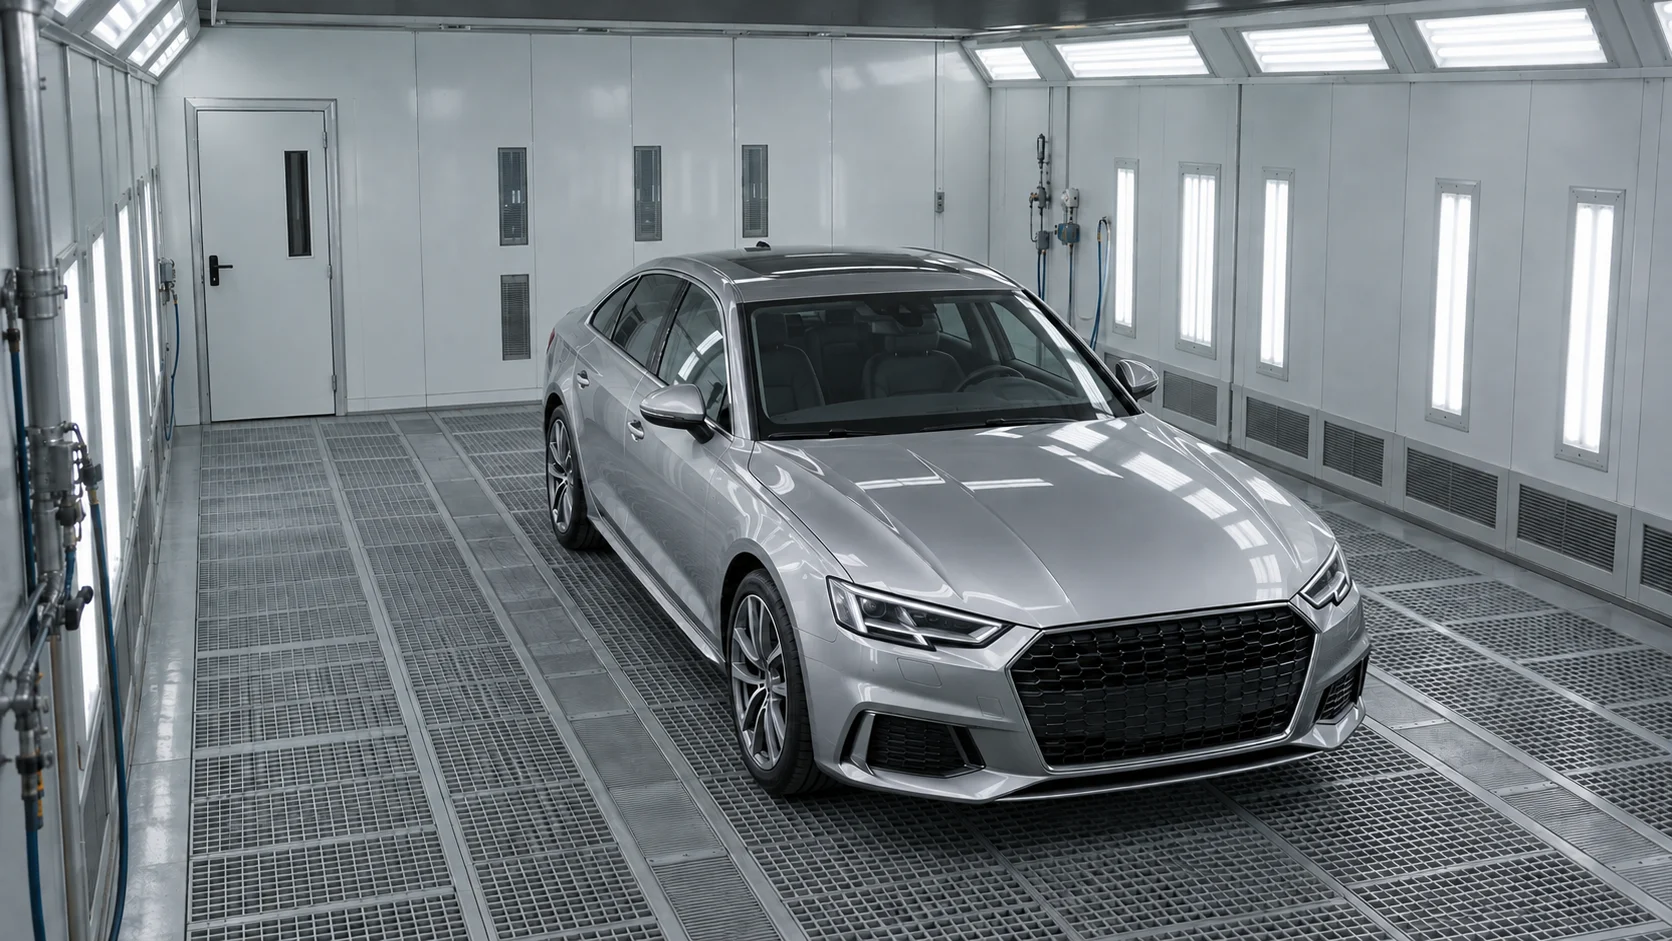
Ein Fahrzeug befindet sich im Arbeitsbereich der Kabine.
Ein YOLO-Detektor lokalisiert das Fahrzeug im Bild. Ein separates OCR-Modul kann das Kennzeichen lesen.
Ziel ist es, den Kabinenzyklus über eine bestätigte Identifikation mit einem SmartBooth-Auftrag zu verbinden. Zeiten, Parameter und Ereignisse ergänzen die gemeinsame Historie.
Weniger manuelle Zuordnung von Daten zu Aufträgen.
Ein Lackierer steht neben dem Fahrzeug in der Kabine.
YOLO erkennt die Person. Die Verfolgung über mehrere Bilder hilft, Anwesenheit und Bewegung in einem definierten Bereich während des Prozesses zu erfassen.
Beispiel: Vor dem Trocknen wird die Anwesenheit von Personen geprüft. Die SPS verknüpft diese Information mit Sensoren und Verriegelungen. Nicht erfüllte Bedingungen verhindern den Start; Ereignisse im Zyklus lösen die vorgesehene Schutzreaktion aus.
Überwachung des Innenraums auch während des Betriebs.
Die Servicetür steht offen.
Ein für die Anlage trainiertes Modell kann Türen und deren Zustand erkennen. Dies ergänzt den physischen Türkontaktsensor.
Die Steuerung prüft erforderliche Signale. Benötigt ein Modus geschlossene Türen, zeigt sie den Sperrgrund an und verhindert den Start. Das Ereignis kann in der Prozesshistorie gespeichert werden.
Ein klarer Sperrgrund unterstützt die Reaktion des Bedieners.
Eine Wärmebildkamera zeigt die Verteilung der Oberflächentemperatur. Eine gewöhnliche RGB-Kamera misst selbst keine Temperatur.
Die geplante Analyse vergleicht Bereiche und Erwärmungsverläufe: Wo erwärmt sich das Bauteil langsamer, wo treten lokale Abweichungen auf? Die Messung erfordert Kalibrierung sowie die Berücksichtigung von Emissionsgrad und Reflexionen.
Ziel sind die Beurteilung der Trocknung, das Erkennen von Abweichungen und Einstellungen innerhalb einer freigegebenen Rezeptur. Temperaturverlauf und Ereignisse ergänzen den Bericht. Thermografie allein bestätigt keine Aushärtung.
Mehr Wissen über das Bauteil als nur die Lufttemperatur.
YOLO ist eine Familie neuronaler Netze. Es lernt anhand beschrifteter Bilder und erkennt dann Objektklassen, Positionen und Konfidenz in neuen Bildern. Ein Rahmen bedeutet „hier ist eine Person“ oder „hier ist ein Fahrzeug“. Bewegungsverfolgung und OCR sind weitere Analysemodule.
Die Analyse soll lokal auf einem AI-Edge-Rechner wie NVIDIA Jetson laufen. Die SPS steuert den Prozess, das HMI erklärt dem Bediener den Zustand, und die SmartBooth-Integration soll Auftragsdaten bündeln. Schutzfunktionen sind nicht von der Cloudverfügbarkeit abhängig.
Die Beispiele zeigen die Entwicklungsrichtung. Die Erkennung benötigt anlagenspezifische Daten und Tests. KI unterstützt die Überwachung; Schutzreaktionen stützen sich auch auf Sensoren, Verriegelungen und validierte Steuerungslogik.
TECHNOLOGIEUMFANG & ENTWICKLUNGSRICHTUNGEN V2.0
Vorbereitung, Lackieren, Ablüften, Trocknen und Kühlen. Regelung von Temperatur, Zu- und Abluft sowie Kabinendruck, mit Rezepturen, Alarmen und Bedienerüberwachung.
Lokale Bildanalyse auf der NVIDIA-Jetson-Plattform. Die Entwicklung umfasst die Erkennung von Personen, Türzuständen, Schläuchen, Rauch und Feuer sowie von Fahrzeugen und Objekten in der Kabine.
Die Sicherheitslogik kombiniert Bildverarbeitungssignale mit Türverriegelungen, Not-Halt und erforderlichen Anlagensensoren. Ein fehlendes Pflichtsignal muss den Start verhindern oder in einen sicheren Zustand führen. Diese Entscheidungen hängen nicht von der Cloudverfügbarkeit ab.
Entwicklungsziele sind adaptive Lüftungs- und Trocknungsparameter, Energiesparmodi und die Analyse des Energieverbrauchs. Prädiktive Modelle sollen die Auswahl geeigneter Einstellungen für Beschichtung und Prozessbedingungen unterstützen.
Die Bedienoberfläche zeigt Zustände, Parameter, Zyklusfortschritt und Alarme. Die geplante mehrsprachige Sprachbedienung soll die Arbeit erleichtern; Befehle durchlaufen dieselbe Berechtigungs- und Startbedingungslogik.
Ereignishistorie, Telemetrie und die in Entwicklung befindliche prädiktive Diagnose unterstützen Service und Abweichungsanalyse. Die v2.0-Architektur berücksichtigt Geräteidentitäten, Softwaresignierung und europäische Datenstandorte.
Von Vorbereitung und Lackieren über Ablüften und Trocknen bis zum Kühlen. Temperatur-, Lüftungs- und Druckregelung arbeiten mit Rezeptur und Innenraumüberwachung zusammen. Jede Phase hat nachvollziehbare Startbedingungen, Parameter und Ereignisse.
Anwesenheit, Türzustand und Anlagensignale sind auch nach dem Start relevant. Die weiterentwickelte Logik reagiert auf Änderungen während des Betriebs. Bediener sollen sehen, was wann passiert ist und warum ein Eingriff erforderlich ist.
Die Entwicklungsrichtung verbindet Lufttemperatur, thermische Oberflächenbilder und Zyklushistorie. Die Analyse soll ungleichmäßige Erwärmung erkennen und Zeit-, Temperatur- und Lüftungseinstellungen unterstützen. Die Einstellungen bleiben an den freigegebenen Beschichtungsprozess gebunden.
Zyklusphasen, Parameterverläufe, Alarme und verfügbare Verbrauchsdaten bilden die Grundlage der Diagnose. Die geplante SmartBooth-Integration verbindet diese Informationen mit einem Auftrag und SCAN2SPRAY-Daten mit der robotischen Lackierung. Eine Historie statt getrennter Aufzeichnungen.
KOOPERATIONSMODELL
Prismatec Control folgt einem Lizenzmodell: Der Partner baut und liefert die Anlage, die Plattform stellt eine gemeinsame Softwareebene bereit. Die Zusammenarbeit ist nicht auf eine Kabinenmarke beschränkt. Hardwareintegration, Funktionsumfang und Verantwortlichkeiten werden für die jeweilige Anlage vereinbart.
Jede Einheit erhält eine eigene Identität, eine Partner- und Konfigurationszuordnung sowie eine signierte Aktivierung. Dies bildet die Grundlage zur Verwaltung von Anlagen, Berechtigungen und Softwareversionen. Konditionen werden mit dem Partner vereinbart.
Die Architektur sieht Standard-, Professional- und Aerospace-Konfigurationen auf einer gemeinsamen Codebasis vor. Ausstattung, Module und Prozessanforderungen bestimmen den Implementierungsumfang. Ein Konfigurationsname bedeutet weder eine Zertifizierung noch identische Funktionen in jeder Kabine.
Digitale Signaturen ermöglichen dem Gerät die Prüfung von Herkunft und Integrität der Pakete. Connect-Dienste entwickeln Aktivierung, Gerätestatus und Diagnose weiter. Die Lizenzverwaltung darf Schutzfunktionen einer laufenden Anlage nicht abschalten; Sicherheit bleibt lokal.
Die umgesetzte Implementierung bildet einen Bezugspunkt für die Entwicklung von Prismatec Control als eigenständigem Produkt. Der Umfang einer einzelnen Anlage ist von der gesamten Plattform-Roadmap zu unterscheiden.
In der neuen Architektur werden Module für Zyklus, Regelung, Sicherheitsbedingungen, Geräteidentität und Lizenzierung entwickelt und getestet. Simulationen prüfen vollständige Zyklen und Fehlerreaktionen vor Hardwaretests.
Die nächsten Schritte umfassen die Validierung von KI und Thermografie an Anlagen, die Weiterentwicklung der Bedienoberfläche und die SmartBooth-Anbindung. Neuronale Netze sollen aus Prozessdaten lernen und Einstellungen, Diagnose und Abweichungsprognosen besser unterstützen.
Der Funktionsumfang hängt von Konfiguration, Ausstattung und Einführungsstand ab. KI unterstützt die Überwachung; Schutzfunktionen erfordern eine geeignete Anlagenplanung und Validierung vor Ort.
Implementierungsbeispiel für TECNOVA05 / EIN DATENÖKOSYSTEM
Wir verbinden Steuerung, Robotik und Lackierereimanagement. Ziel ist eine strukturierte Datenspur jedes Prozesses in SmartBooth.
GEPLANTE PRODUKTÜBERGREIFENDE INTEGRATION
Objektidentität · Kabinenparameter · Zyklen · Alarme
Geometrie · Planversion · Ausführung · Prozessdaten
Auftrag · Historie · Berichte · Betriebsanalyse
Im Zielablauf kann die Bildverarbeitung ein Fahrzeug erkennen und das Kennzeichen lesen; die Integration ordnet den Zyklus dem passenden SmartBooth-Auftrag zu. Zeiten, Parameter und Kabinenereignisse ergänzen die Bearbeitungshistorie.
SCAN2SPRAY soll Bauteilkennung, Planversion, Ausführungsverlauf und verfügbare Prozessdaten an SmartBooth melden. Ein gemeinsamer Auftragskontext verbindet Roboterarbeit, Kabinenzyklus und Produktionsbericht.
Kennzeichenerkennung und gemeinsame Berichte sind angestrebte Integrationsszenarien. Die automatische Zuordnung erfordert eine bestätigte Identifikation, Berechtigungen und einen konfigurierten Datenaustausch.
SCAN2SPRAY verbindet Bauteilgeometrie, Bahnplanung und Schichtsimulation in einer Umgebung. Prozess, Vorrichtungen und Roboterintegration werden für die jeweilige Bauteilfamilie und den Produktionsablauf konfiguriert.
Projekt entdeckenTECNOVA SmartBooth™ ist eine Anwendung für das Lackierereimanagement: Fahrzeug- und Bauteilaufträge, Lacklager und Verbrauch, Umweltaufzeichnungen für PL / AT / DE, Farbrezepturen und Überwachung des Gerätestatus.
Organisation von Arbeitsabläufen und Betriebsdaten der Lackiererei. Die Verfügbarkeit von Gerätedaten hängt von der angeschlossenen Anlage ab.
Zum ProjektPrismatec Control verbindet industrielle Kabinensteuerung, lokale KI-Verarbeitung, ein Bedienpanel und eine Datenebene. Die in Entwicklung befindliche v2.0-Architektur umfasst SPS-Steuerung, ein AI-Edge-Bildverarbeitungsmodul, HMI sowie Ferndiagnose- und Telemetriedienste.
Projekt entdecken06 / TECHNISCHE FRAGEN
CAD + Scanlokalisierung: einen Plan für ein bekanntes Bauteil vorbereiten und wiederverwenden. Scan → Geometrie → Plan: der angestrebte adaptive Modus für ein in der Zelle vermessenes Bauteil. Wir entwickeln beide Richtungen; der Automatisierungsumfang wird schrittweise an realen Bauteilen validiert.
Das Modell hilft, Varianten zu vergleichen und Planungsprobleme zu erkennen. Es ersetzt weder reale Schichtmessungen noch Applikatorkalibrierung oder Materialversuche. Parameter und Abnahmekriterien müssen für den jeweiligen Prozess festgelegt werden.
Beschreiben Sie im Formular Ihr Bauteil, den Werkstoff, die Beschichtung, die erwartete Losgröße und die vorhandene Zelle. Damit können wir die Eignung des Projekts und den Umfang der nächsten Schritte besprechen.
07 / KONTAKT & ZUSAMMENARBEIT
Hersteller, Integrator oder Investitionspartner — beschreiben Sie Ihre Anwendung oder Kooperationsidee. Lassen Sie uns über Technologie, Pilotbetrieb und Projektentwicklung sprechen.
Bitte nutzen Sie unser Kontaktformular.
Wir antworten an Ihre angegebene E-Mail-Adresse.