Mniej programowania
Ścieżka powstaje na podstawie tego, co robot rozpoznaje na stanowisku, zamiast ręcznie zapisanego programu dla każdej części.
Projekt badawczo-rozwojowyWięcej informacji w 2027 roku
Robot rozpoznaje kształt i położenie powierzchni, a następnie sam planuje ruch aplikatora i przebieg natrysku. Dzięki temu automatyzacja jest możliwa także tam, gdzie programowanie każdego detalu trudno uzasadnić.
Typowy robot natryskowy wykonuje zapisany program. Przy długich seriach powtarzalnych części to dobre rozwiązanie, ale nowy detal zwykle oznacza nowy program, a zmiana ustawienia części może wymagać korekty. Przy krótkich seriach, zmiennym asortymencie i dużych konstrukcjach przygotowanie programów bywa na tyle pracochłonne, że powłoki nadal nanosi się ręcznie.
Ścieżka powstaje na podstawie tego, co robot rozpoznaje na stanowisku, zamiast ręcznie zapisanego programu dla każdej części.
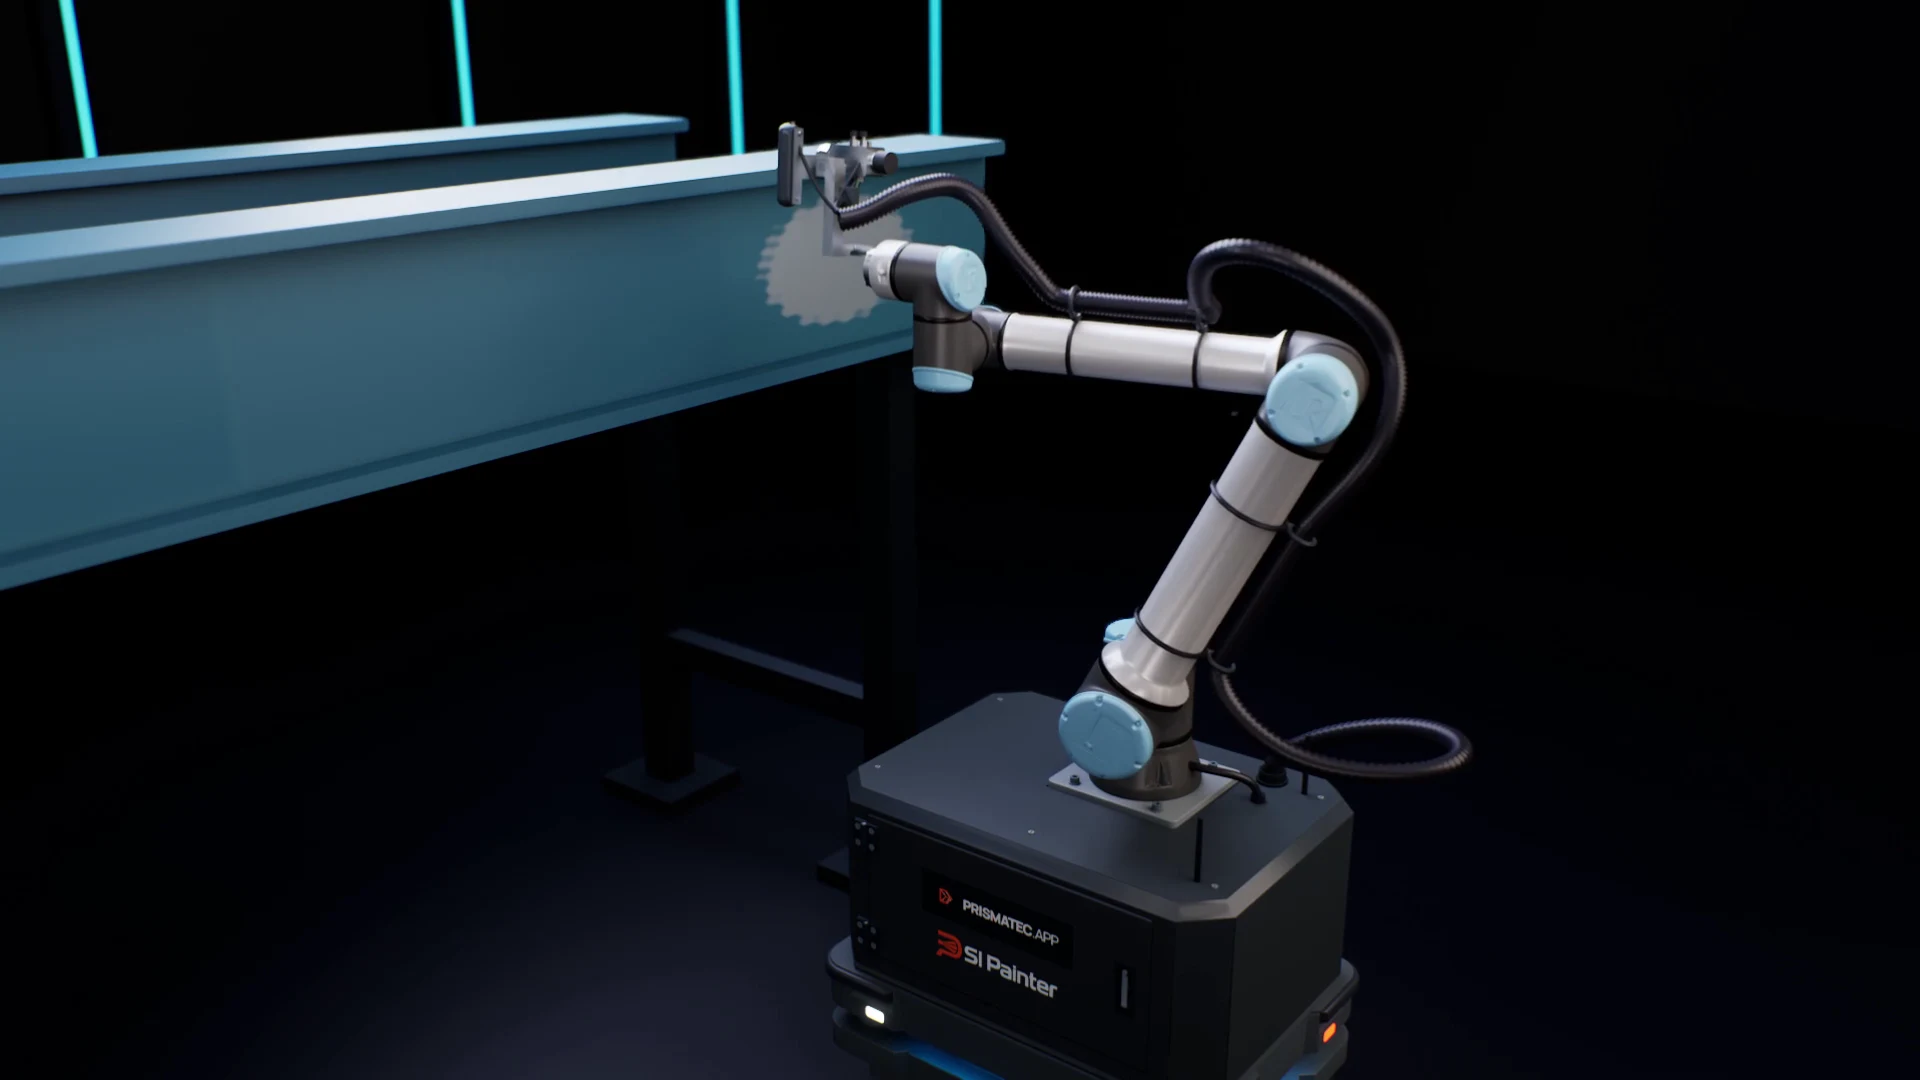
Przed rozpoczęciem natrysku robot ustala faktyczne położenie powierzchni i uwzględnia je w planie ruchu.
Odległość, kąt i prędkość pistoletu natryskowego wynikają z planu dopasowanego do powierzchni i materiału powłokowego.
Technologia
Robot łączy widzenie przestrzenne, uczenie maszynowe i planowanie ruchu. Każdy krok opiera się na danych z bieżącego stanowiska.
Kamera głębi i obraz barwny dają robotowi przestrzenny obraz detalu: jego kształt, krawędzie i położenie względem ramienia.
Na podstawie geometrii i parametrów powłoki system wyznacza pasy natrysku, ich kolejność i zakładki. Modele uczenia maszynowego pomagają zinterpretować zadanie i dopasować sposób aplikacji do rozpoznanej powierzchni.
Ramię prowadzi pistolet natryskowy po zaplanowanej ścieżce z kontrolowaną odległością, kątem i prędkością. Natrysk włącza się tylko w obszarze aplikacji, a ruch jest planowany z uwzględnieniem zasięgu ramienia i otoczenia.
Platforma mobilna
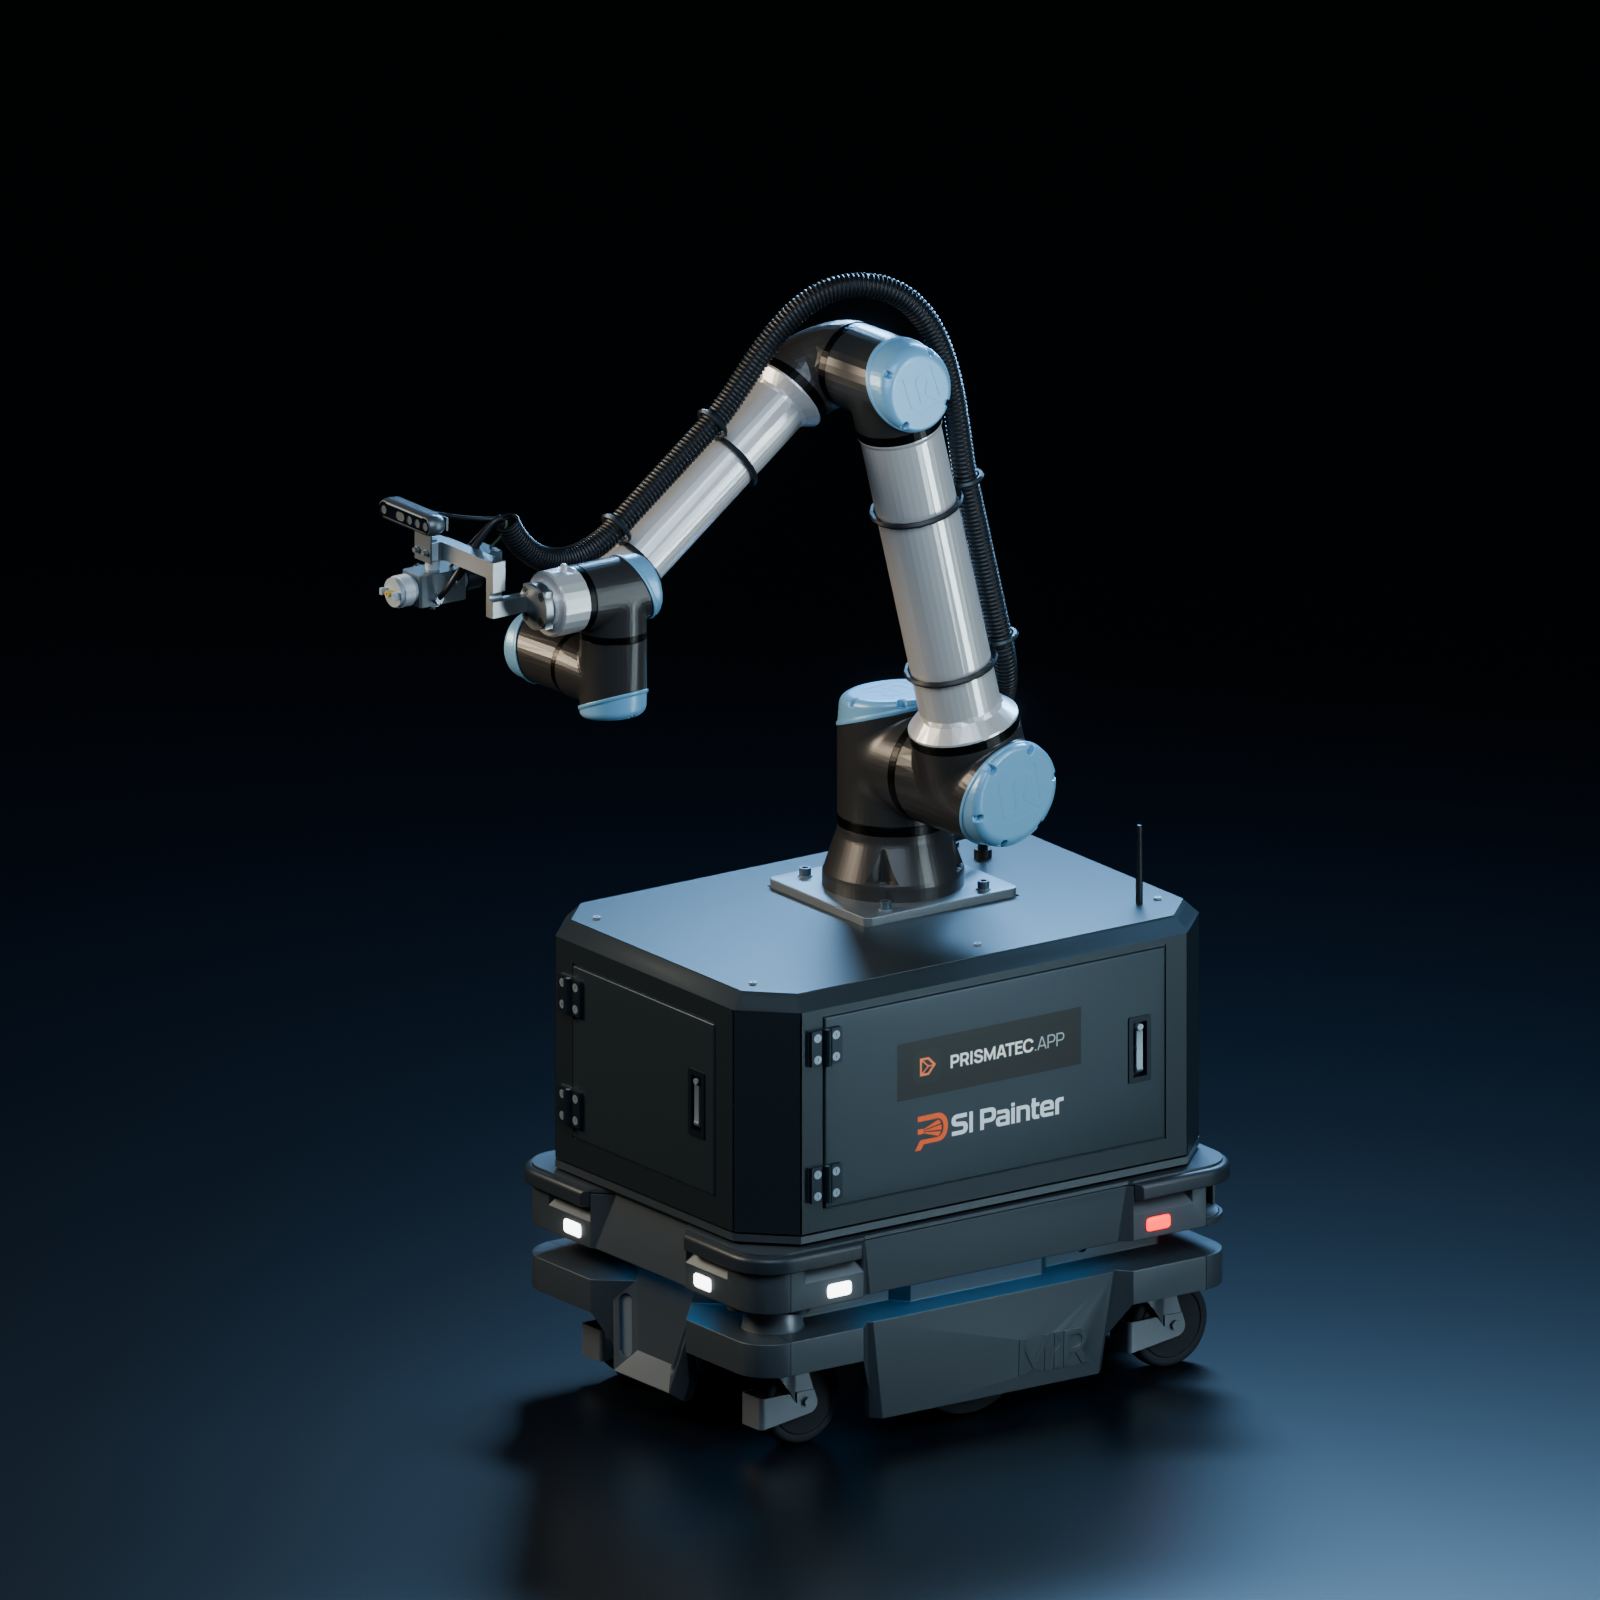
Mobilna platforma pozwala obsługiwać kolejne obszary obiektu, rozszerzając zakres pracy poza zasięg ramienia ustawionego w jednym miejscu.
Podczas przejazdu między pozycjami ramię jest złożone, co ułatwia manewrowanie i chroni osprzęt. Po zatrzymaniu robot rozpoznaje widoczny fragment powierzchni, planuje natrysk i nanosi powłokę, stojąc w miejscu. Po zakończeniu aplikacji przemieszcza się do kolejnego obszaru pracy.
Przeznaczony dla zakładów, w których asortyment często się zmienia, a programowanie klasycznego robota dla każdej serii jest trudne do uzasadnienia.
Wersja mobilna jest przeznaczona do konstrukcji, które trudno przenosić lub które nie mieszczą się na typowym stanowisku zrobotyzowanym.
Robot może nanosić powłokę na wskazany fragment powierzchni, co pozwala odnawiać wybrane strefy obiektu bez pokrywania całości.
Model wizyjno-językowy
Model wizyjno-językowy łączy obraz z kamery z poleceniem zapisanym w języku naturalnym. Odnosi treść polecenia do widocznych obiektów i powierzchni, aby wyznaczyć obszar aplikacji. Operator opisuje oczekiwany rezultat.
Prosimy o informacje o detalach, stosowanych materiałach powłokowych i warunkach pracy. Ocenimy przydatność autonomicznego nanoszenia powłok w Państwa zakładzie i dobierzemy odpowiednią konfigurację.
contact@prismatec.app ↗Konfigurację robota dobieramy do rodzaju powierzchni, stosowanej powłoki i warunków pracy.