Ruch aplikatora
Przebieg przejazdu, położenie i orientacja narzędzia oraz płynne przejścia między zadaniami.
SI_Path koncentruje się na uczeniu ruchu i sterowania natryskiem na podstawie geometrii powierzchni, stanu robota i wymagań dotyczących powłoki. Rozwój opieramy na NVIDIA Isaac Lab oraz adaptacji modeli NVIDIA Isaac GR00T z wykorzystaniem zweryfikowanych demonstracji lakierowania.
Każdy zapisany przebieg wiąże działania modelu z ruchem robota i przewidywaną powłoką. Dzięki temu możemy analizować zachowanie strategii, odtwarzać jej decyzje i porównywać wersje modeli.
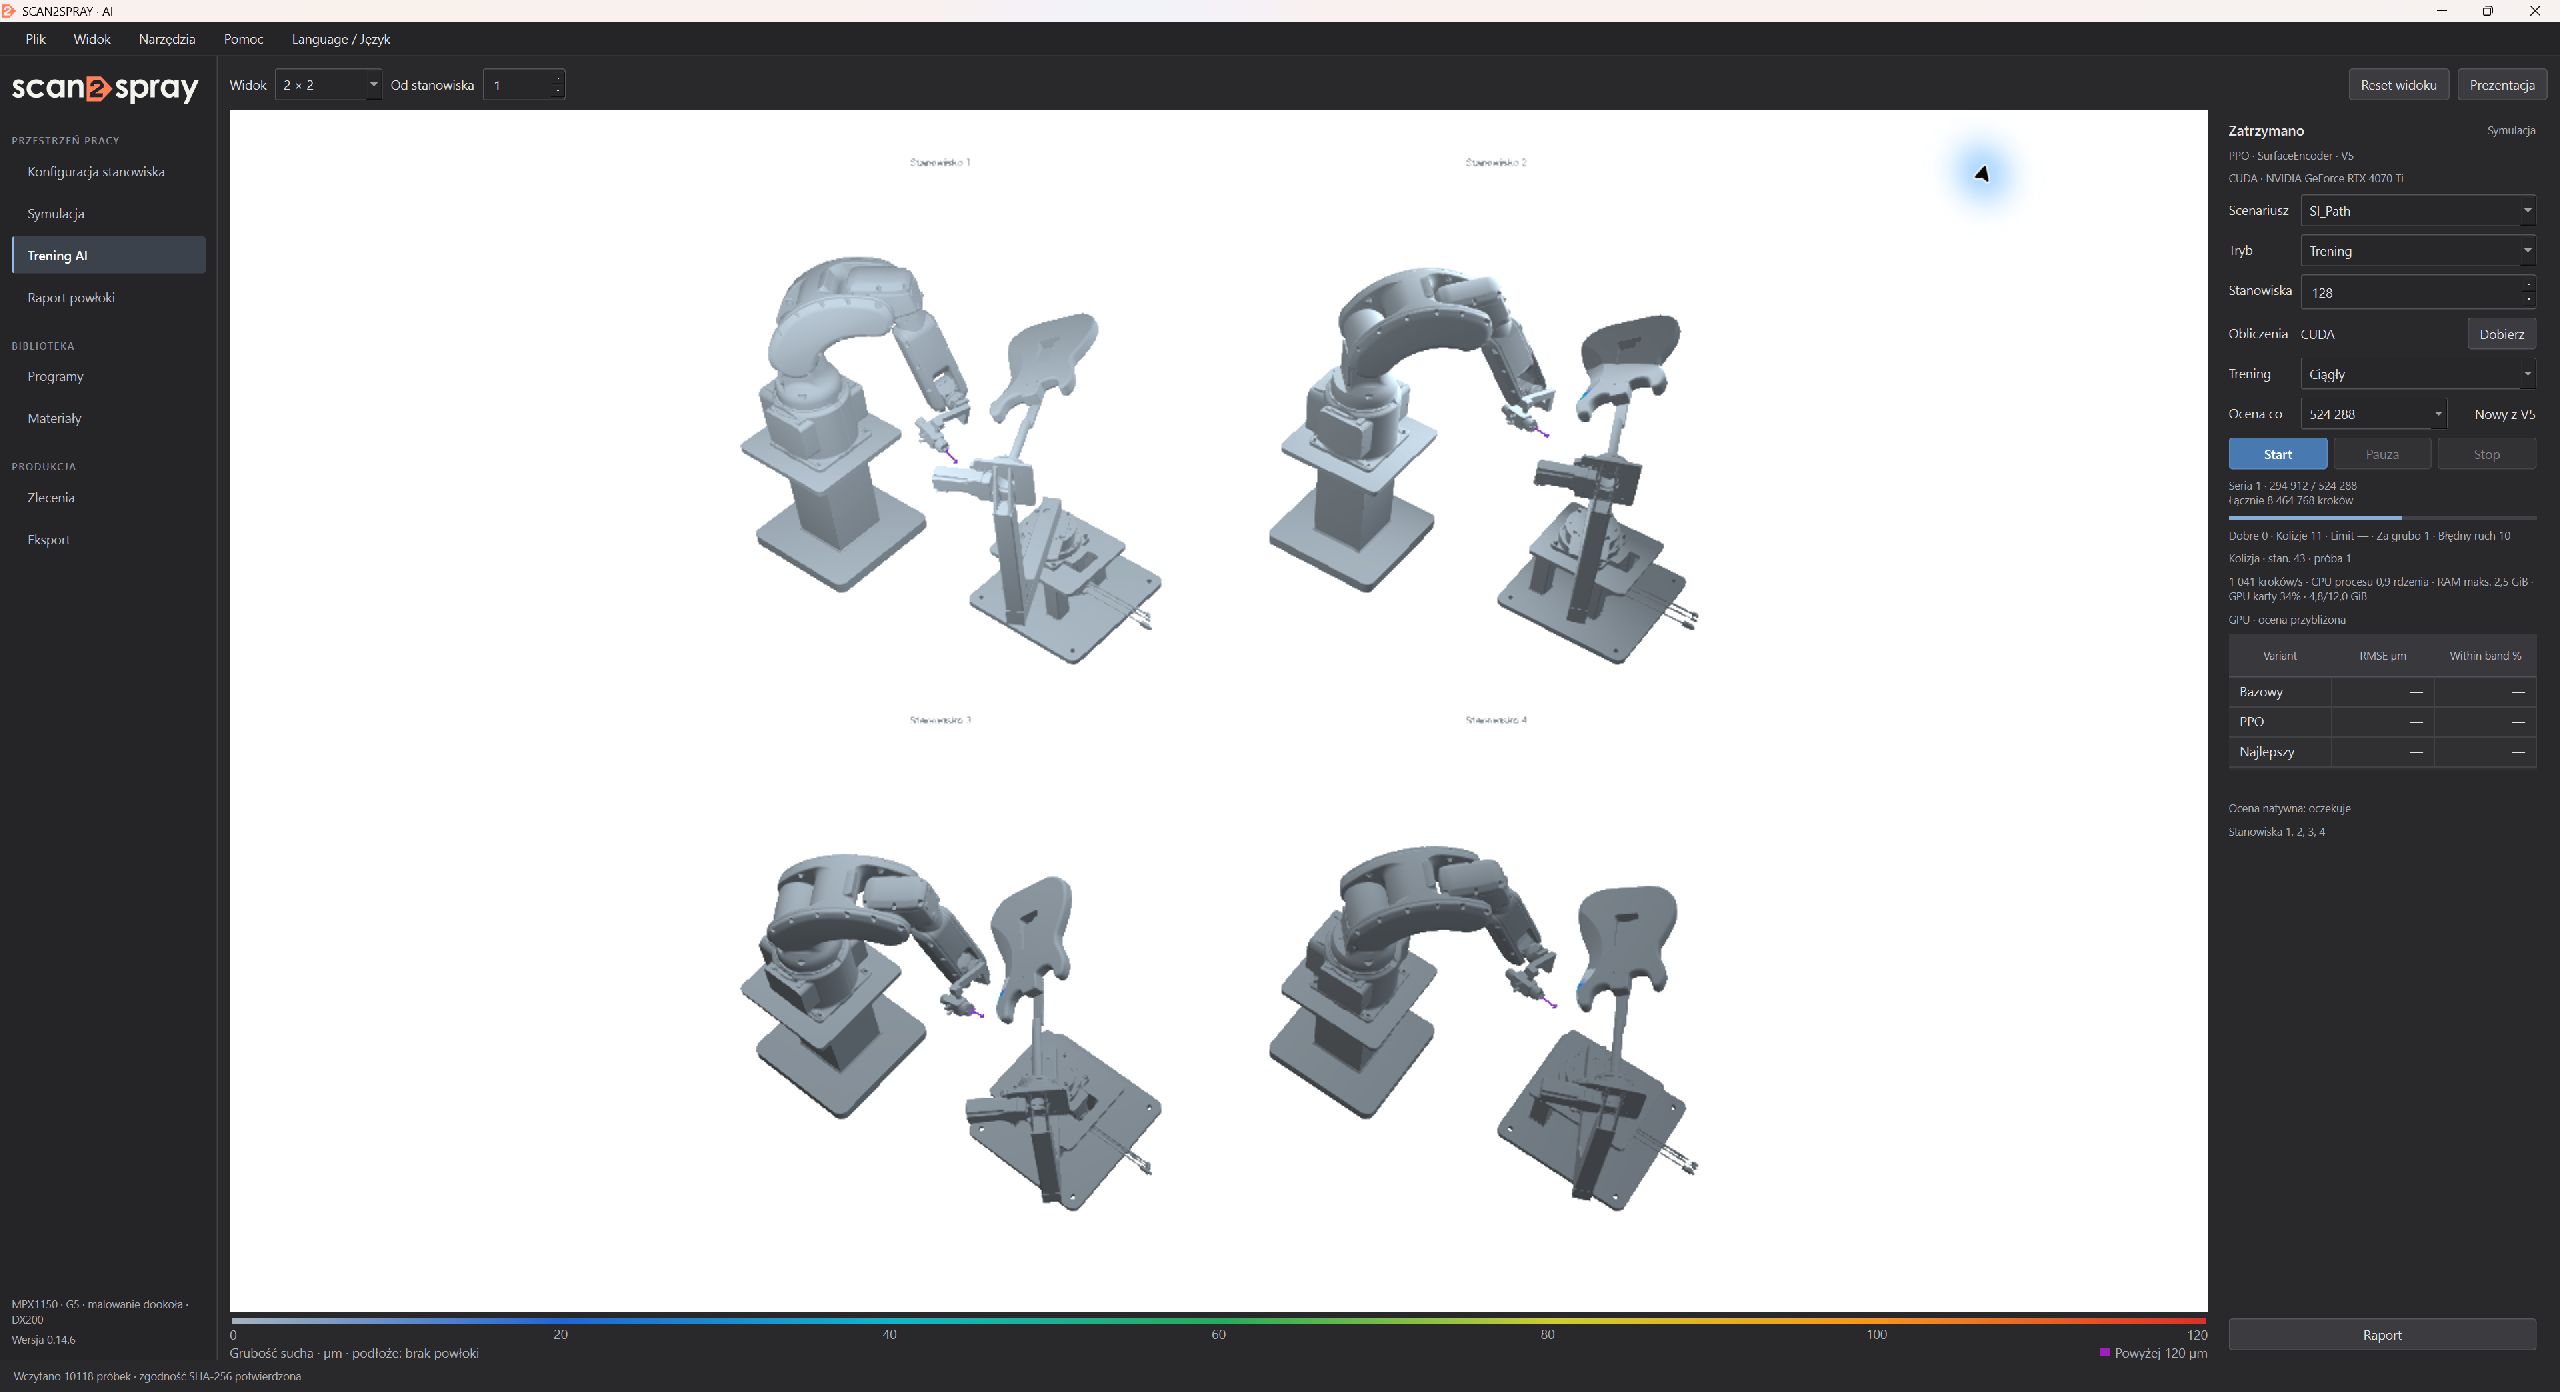
Zadaniem modelu jest dobór działania do sytuacji: kształtu powierzchni, położenia narzędzia, ograniczeń ruchu i oczekiwanego pokrycia. Środowisko symulacyjne wiąże te decyzje z czasem, ruchem i depozycją materiału.
Przebieg przejazdu, położenie i orientacja narzędzia oraz płynne przejścia między zadaniami.
Powiązanie pracy zaworu i ruchu z miejscem, w którym ma powstać powłoka.
Ocena grubości, pokrycia i zgodności z wymaganiami dla wskazanego obszaru detalu.
Punktem wyjścia są zweryfikowane, kompletne programy lakierowania. Demonstracje do adaptacji modeli wymagają zsynchronizowanych obrazów z kamer, stanów robota oraz wydanych poleceń ruchu i natrysku.
Kierunkiem prac jest adaptacja NVIDIA Isaac GR00T do zadań lakierowania i ocena jego zachowania w Isaac Lab. Kryteria obejmują wykonanie ruchu, czas włączania i wyłączania natrysku oraz powłokę obliczoną na podstawie wykonanego ruchu.
Decyzje modelu, stany robota i narastanie powłoki są zapisywane razem. Odtworzenie przebiegu pozwala prześledzić wykonanie i wskazać decyzje, które wpłynęły na wynik.
Zapisane trajektorie przechodzą dodatkową kontrolę ruchu i kolizji oraz ponowne obliczenie grubości powłoki w silniku symulacji SCAN2SPRAY. Ocena modelu i odtworzenie demonstracji są analizowane oddzielnie.
AI potrzebuje informacji o skutkach swoich decyzji. W SCAN2SPRAY ruch aplikatora jest powiązany z modelem natrysku, czasem ekspozycji i narastaniem powłoki na powierzchni. Dzięki temu ocena dotyczy efektu technologicznego i sposobu wykonania zadania.
Porównanie modeli obejmuje także ograniczenia osi, ciągłość ruchu, kolizje i zgodność sygnału natrysku z programem. Wyniki obliczeń odnosimy do konfiguracji robota, aplikatora i materiału.
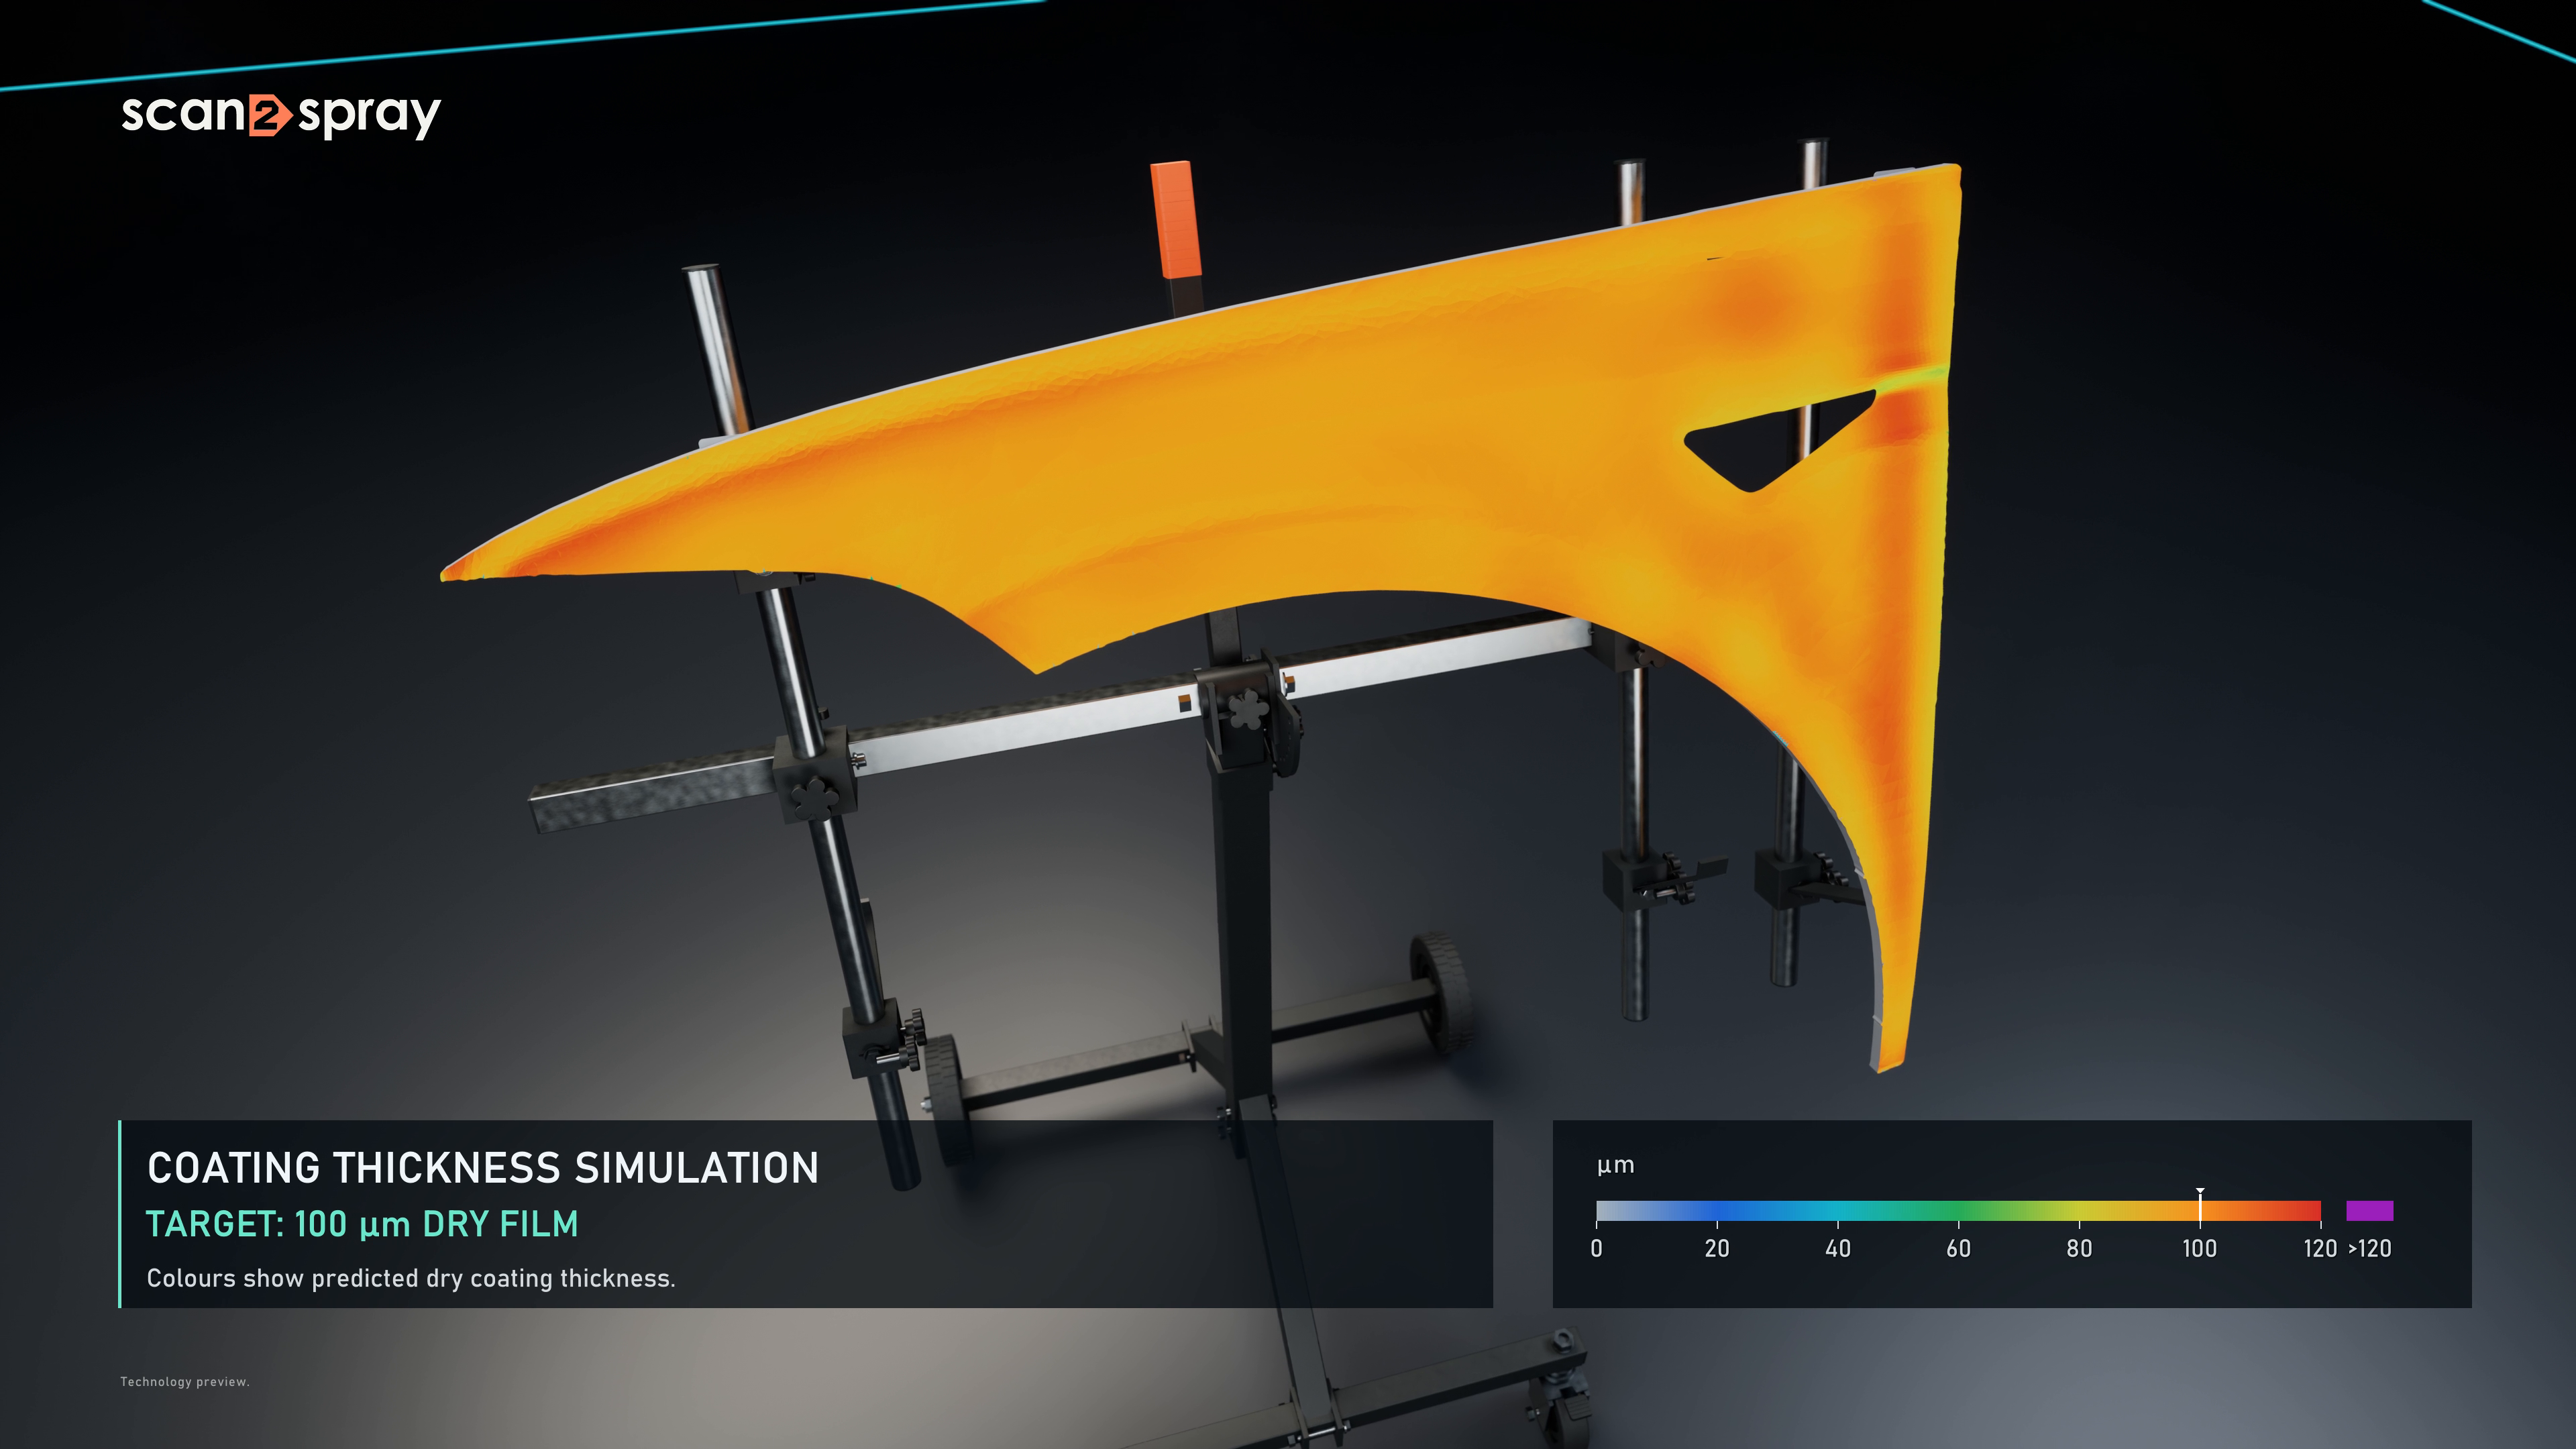
NVIDIA Isaac Lab jest wybraną podstawą środowiska symulacji robota i uczenia. Prace integracyjne łączą ruch robota i sygnały procesu z obliczeniami nanoszenia materiału oraz grubości powłoki w SCAN2SPRAY. PyTorch i obliczenia GPU wspierają proces treningu modeli.
Python, NumPy i SciPy wspierają przygotowanie danych i obliczenia geometrii. Dane wejściowe, modele, ustawienia symulacji i zapisane przebiegi są powiązane z konkretnym eksperymentem, dzięki czemu wersje modeli można porównywać na wspólnej podstawie.
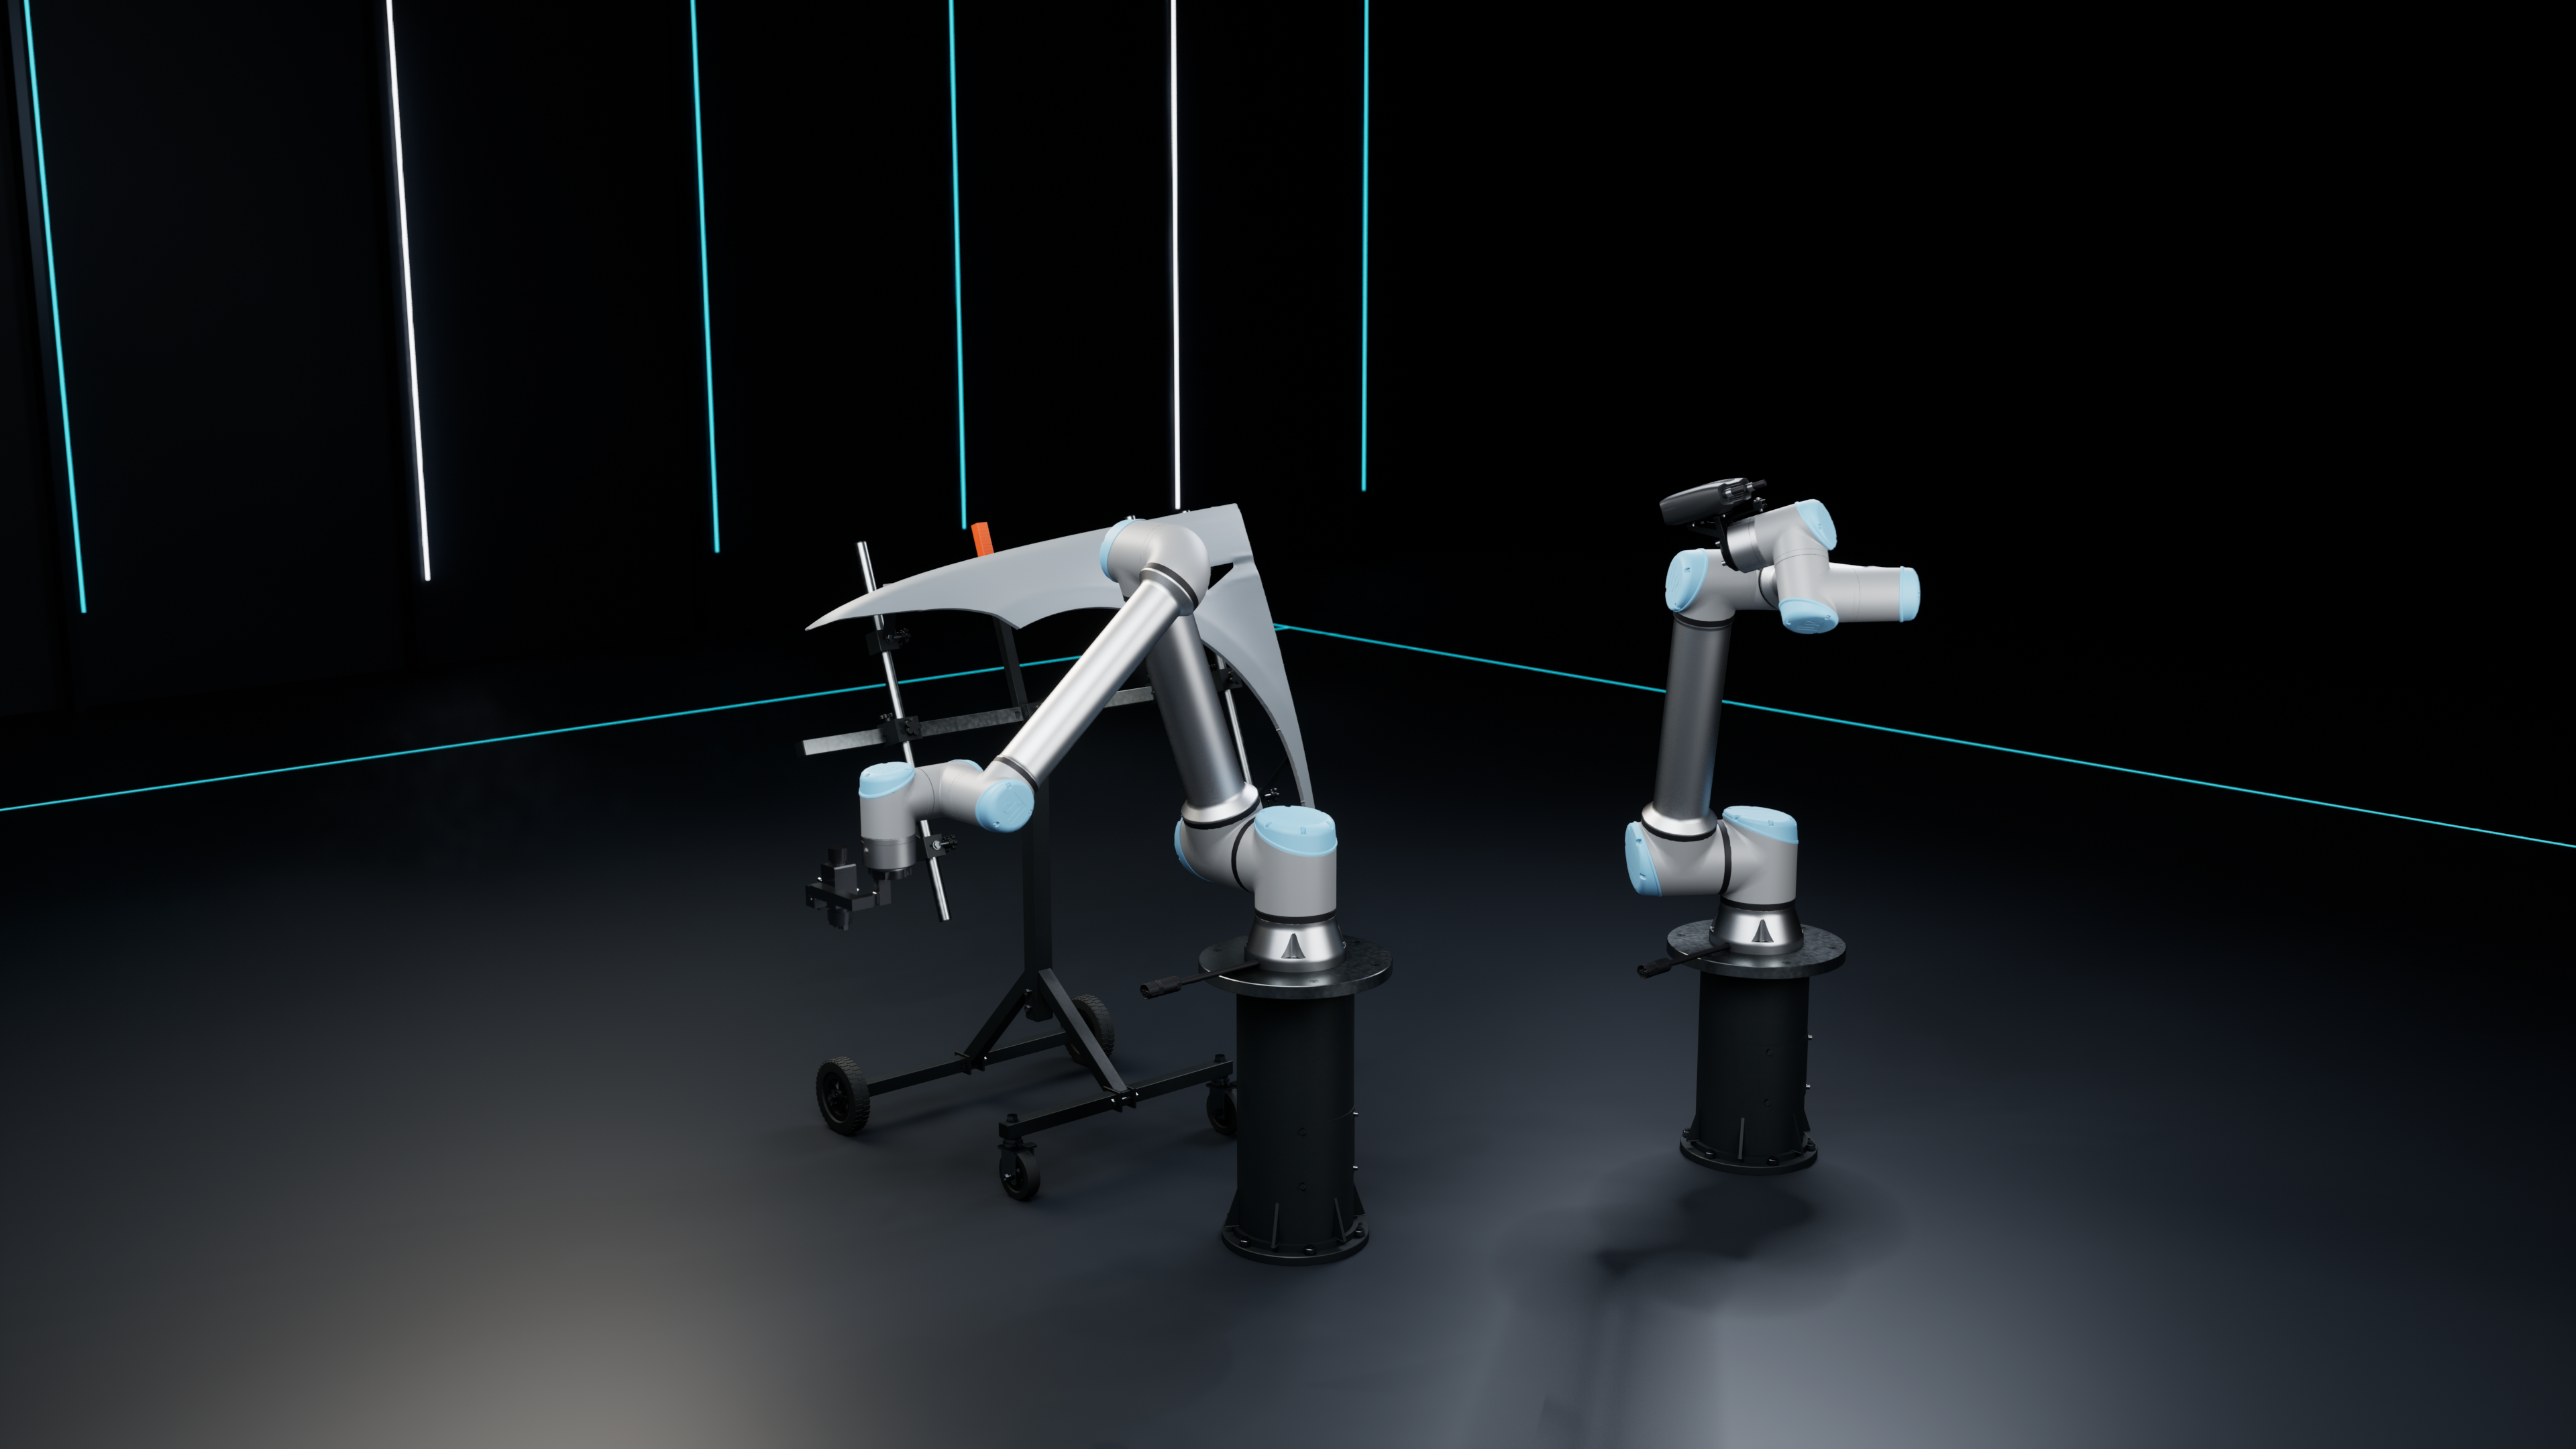
Naszym celem jest łączenie rozumienia geometrii, uczenia strategii i integracji stanowiska w spójny proces autonomicznego lakierowania. Agenda obejmuje sześć powiązanych obszarów.
Rekonstrukcja powierzchni CAD ze skanów w czasie rzeczywistym, dopasowanie modeli z biblioteki i określanie położenia detalu. Ocena: zgodność geometrii, kompletność powierzchni, poprawność lokalizacji i czas przetwarzania.
Przygotowanie zadań lakierowania w NVIDIA Isaac Lab i adaptacja NVIDIA Isaac GR00T na podstawie kompletnych demonstracji lakierowania. Ocena: wykonanie zadania, ciągłość ruchu, czas włączania i wyłączania natrysku oraz zgodność z ograniczeniami robota.
Powiązanie modelu natrysku z danymi aplikatora, materiałem i pomiarami próbek. Ocena: błąd przewidywania grubości oraz udział powierzchni w tolerancji.
Porównywanie modeli na rodzinach geometrii i odrębnych scenariuszach oceny. Ocena: zachowanie poza zbiorem treningowym i zakres przenoszenia umiejętności.
Łączenie planu z wykonaniem ruchu, sygnałami procesu i automatyką stanowiska. Ocena: zgodność programu, ruchu i czasu natrysku.
Rozwój zastosowań z producentami robotów, aplikatorów, farb i linii lakierniczych. Ocena: kryteria uzgodnione dla konkretnego detalu i procesu.
Szukamy współpracy wokół konkretnych detali, materiałów i konfiguracji robotycznych. Wspólne projekty mogą obejmować dane do kalibracji, scenariusze treningowe, ocenę modeli oraz integrację procesu z urządzeniami partnera.
Napisz, jakie detale lakierujesz, z jakich urządzeń korzystasz i jaki rezultat chcesz osiągnąć. Dobierzemy zakres prezentacji technologii, wspólnych testów lub integracji.
contact@prismatec.app