Applikatorbewegung
Bahnverlauf, Position und Orientierung des Werkzeugs sowie fließende Übergänge zwischen Aufgaben.
SI_Path konzentriert sich auf das Erlernen von Bewegung und Spritzsteuerung anhand der Oberflächengeometrie, des Roboterzustands und der Beschichtungsanforderungen. Die Entwicklung basiert auf NVIDIA Isaac Lab und der Anpassung von NVIDIA Isaac GR00T-Modellen anhand verifizierter Lackierdemonstrationen.
Jeder aufgezeichnete Ablauf verknüpft Modellaktionen mit Roboterbewegung und prognostizierter Beschichtung. So lassen sich das Verhalten einer Strategie untersuchen, ihre Entscheidungen wiedergeben und Modellversionen vergleichen.
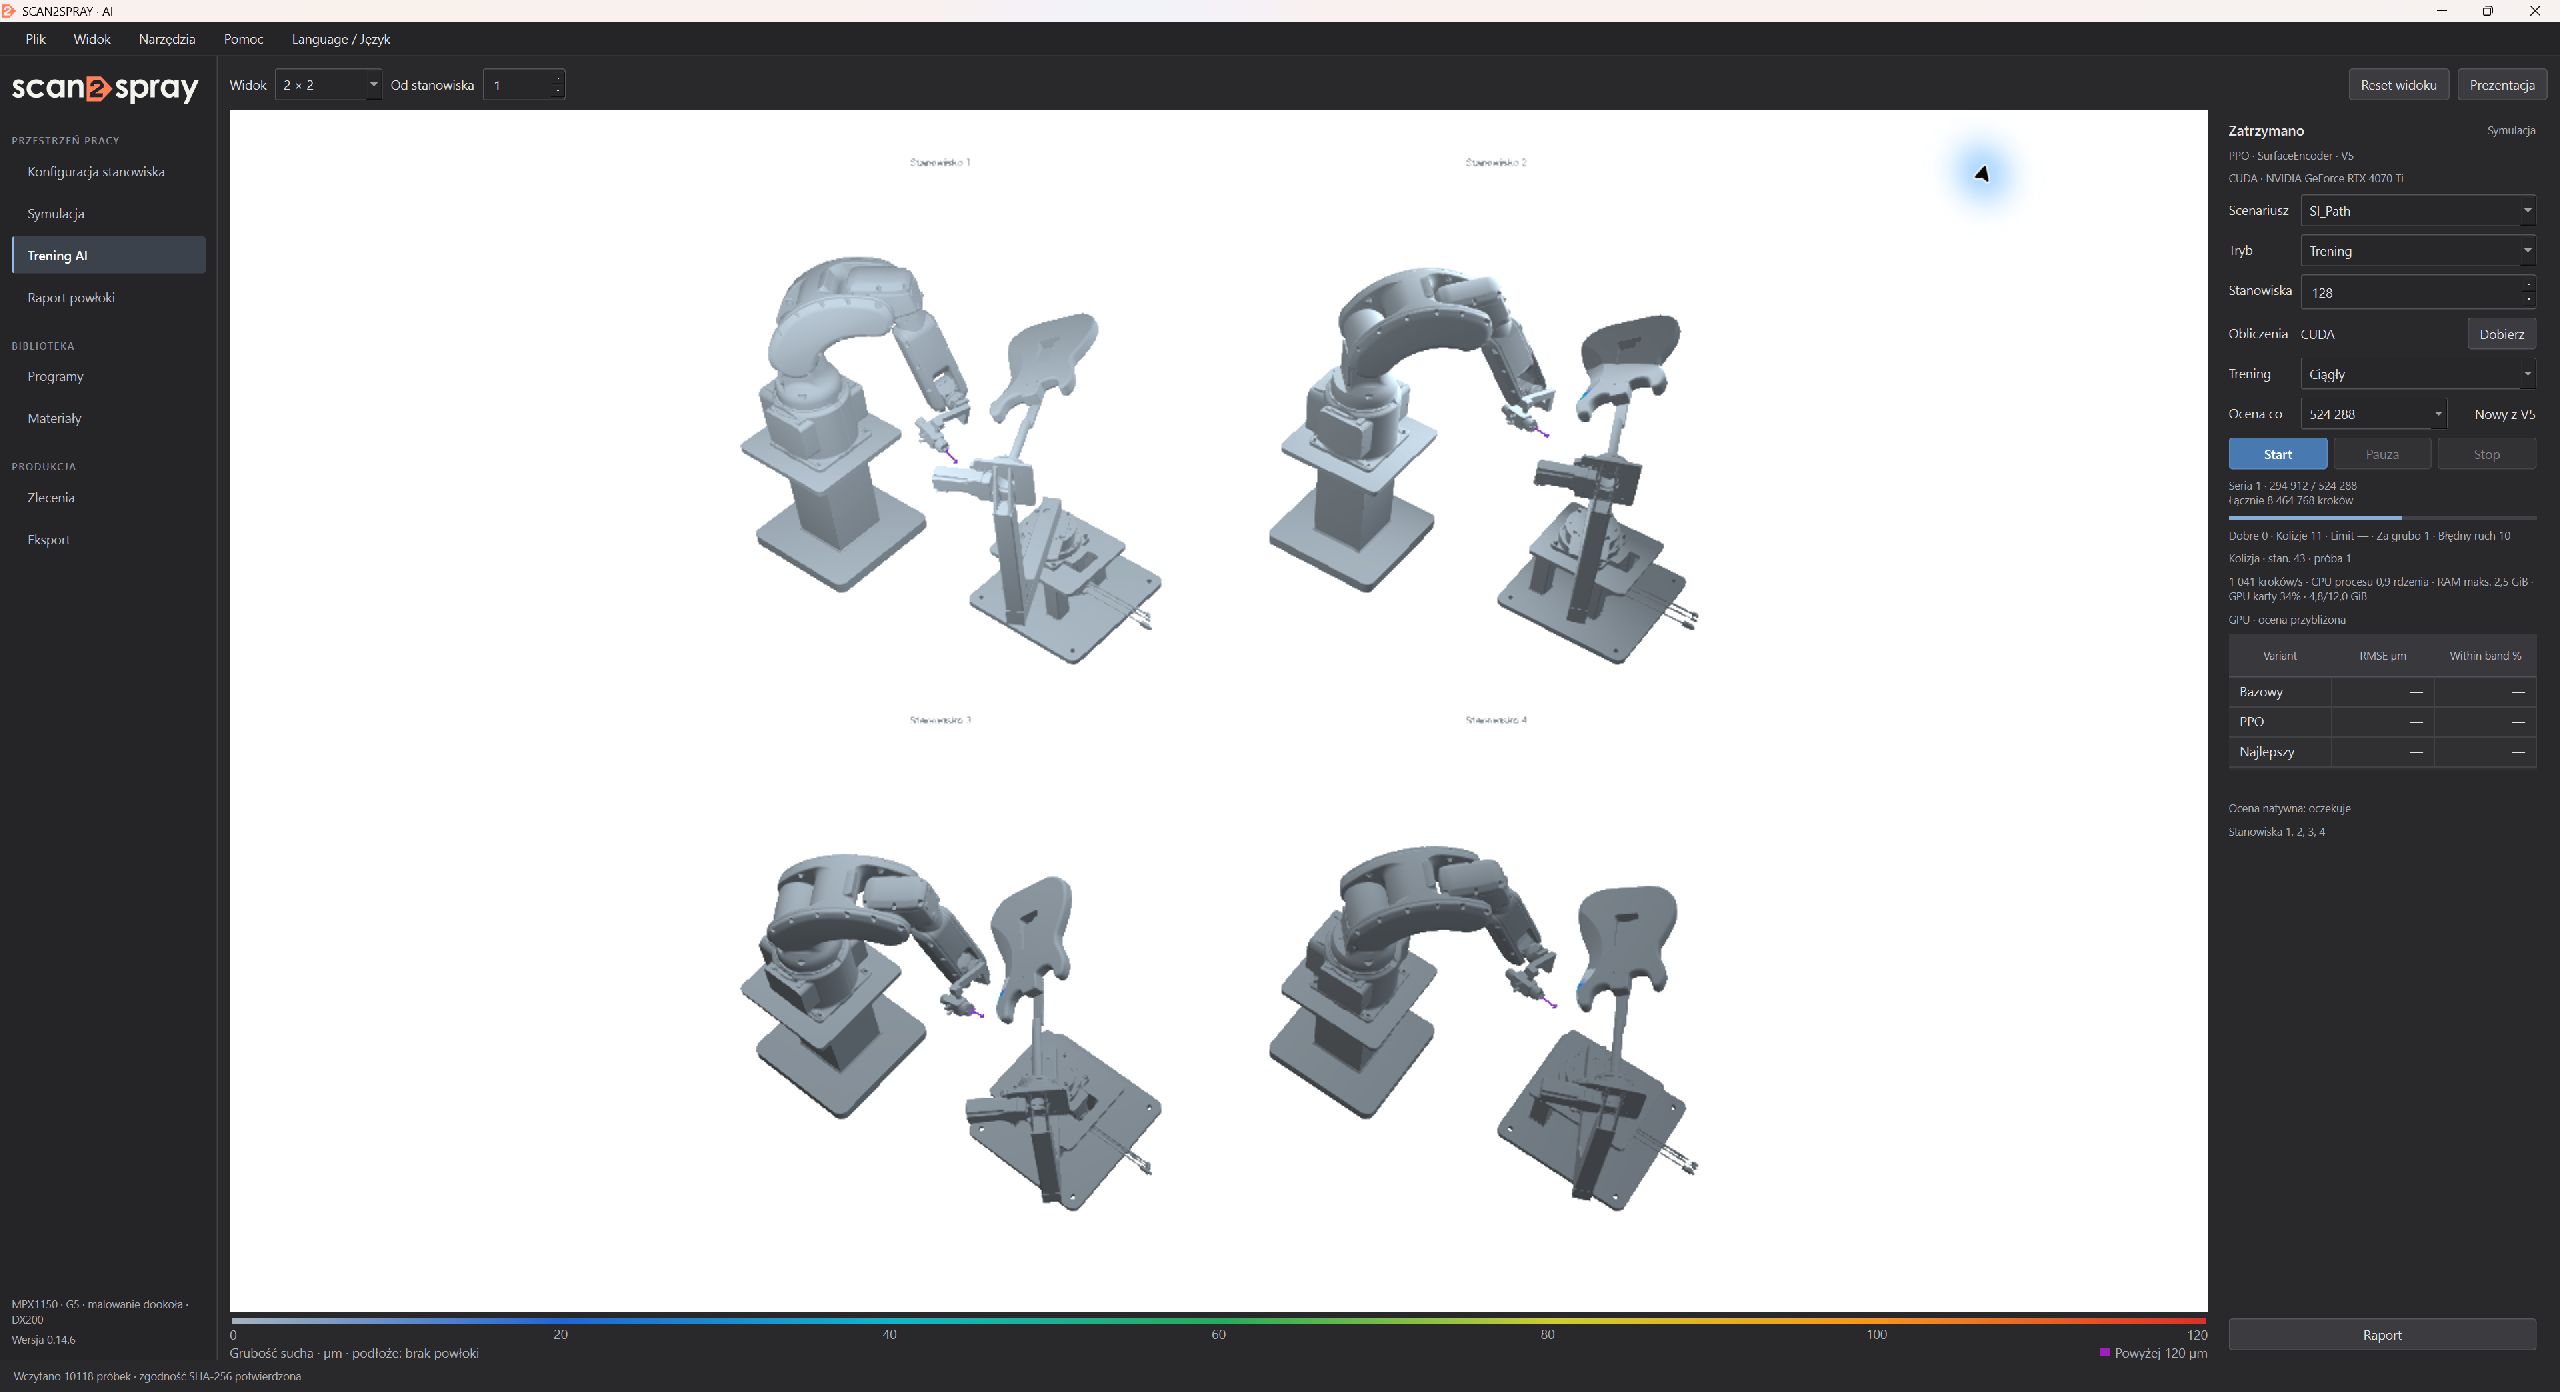
Das Modell soll eine zur Situation passende Aktion auswählen: abhängig von Oberflächenform, Werkzeugpose, Bewegungsgrenzen und gewünschter Flächenabdeckung. Die Simulationsumgebung verknüpft diese Entscheidungen mit Zeit, Bewegung und Materialdeposition.
Bahnverlauf, Position und Orientierung des Werkzeugs sowie fließende Übergänge zwischen Aufgaben.
Ventilbetätigung und Bewegung mit dem Ort verknüpfen, an dem die Beschichtung entstehen soll.
Schichtdicke, Flächenabdeckung und Anforderungserfüllung für den festgelegten Bauteilbereich bewerten.
Ausgangspunkt des Lernprozesses sind verifizierte, vollständige Lackierprogramme. Demonstrationen zur Modellanpassung erfordern synchronisierte Kamerabilder, Roboterzustände sowie ausgegebene Bewegungs- und Spritzbefehle.
Im Mittelpunkt stehen die Anpassung von NVIDIA Isaac GR00T an Lackieraufgaben und die Bewertung seines Verhaltens in Isaac Lab. Die Kriterien umfassen Bewegungsausführung, Spritzschaltzeitpunkte und die aus der ausgeführten Bewegung berechnete Beschichtung.
Modellentscheidungen, Roboterzustände und Schichtaufbau werden gemeinsam aufgezeichnet. Die Wiedergabe macht den Ablauf und die Entscheidungen hinter seinem Ergebnis nachvollziehbar.
Aufgezeichnete Bahnen werden zusätzlich auf Bewegung und Kollisionen geprüft; die Schichtdicke wird mit der Simulationsengine von SCAN2SPRAY neu berechnet. Modellbewertung und Wiedergabe von Demonstrationen werden getrennt ausgewertet.
KI benötigt Informationen über die Folgen ihrer Entscheidungen. In SCAN2SPRAY ist die Applikatorbewegung mit dem Spritzmodell, der Expositionszeit und dem Schichtaufbau auf der Oberfläche verknüpft. Die Bewertung betrifft dadurch sowohl das verfahrenstechnische Ergebnis als auch die Ausführung der Aufgabe.
Der Modellvergleich berücksichtigt außerdem Achsgrenzen, Bewegungskontinuität, Kollisionen und die Übereinstimmung des Spritzsignals mit dem Programm. Berechnungsergebnisse beziehen wir auf die Konfiguration von Roboter, Applikator und Material.
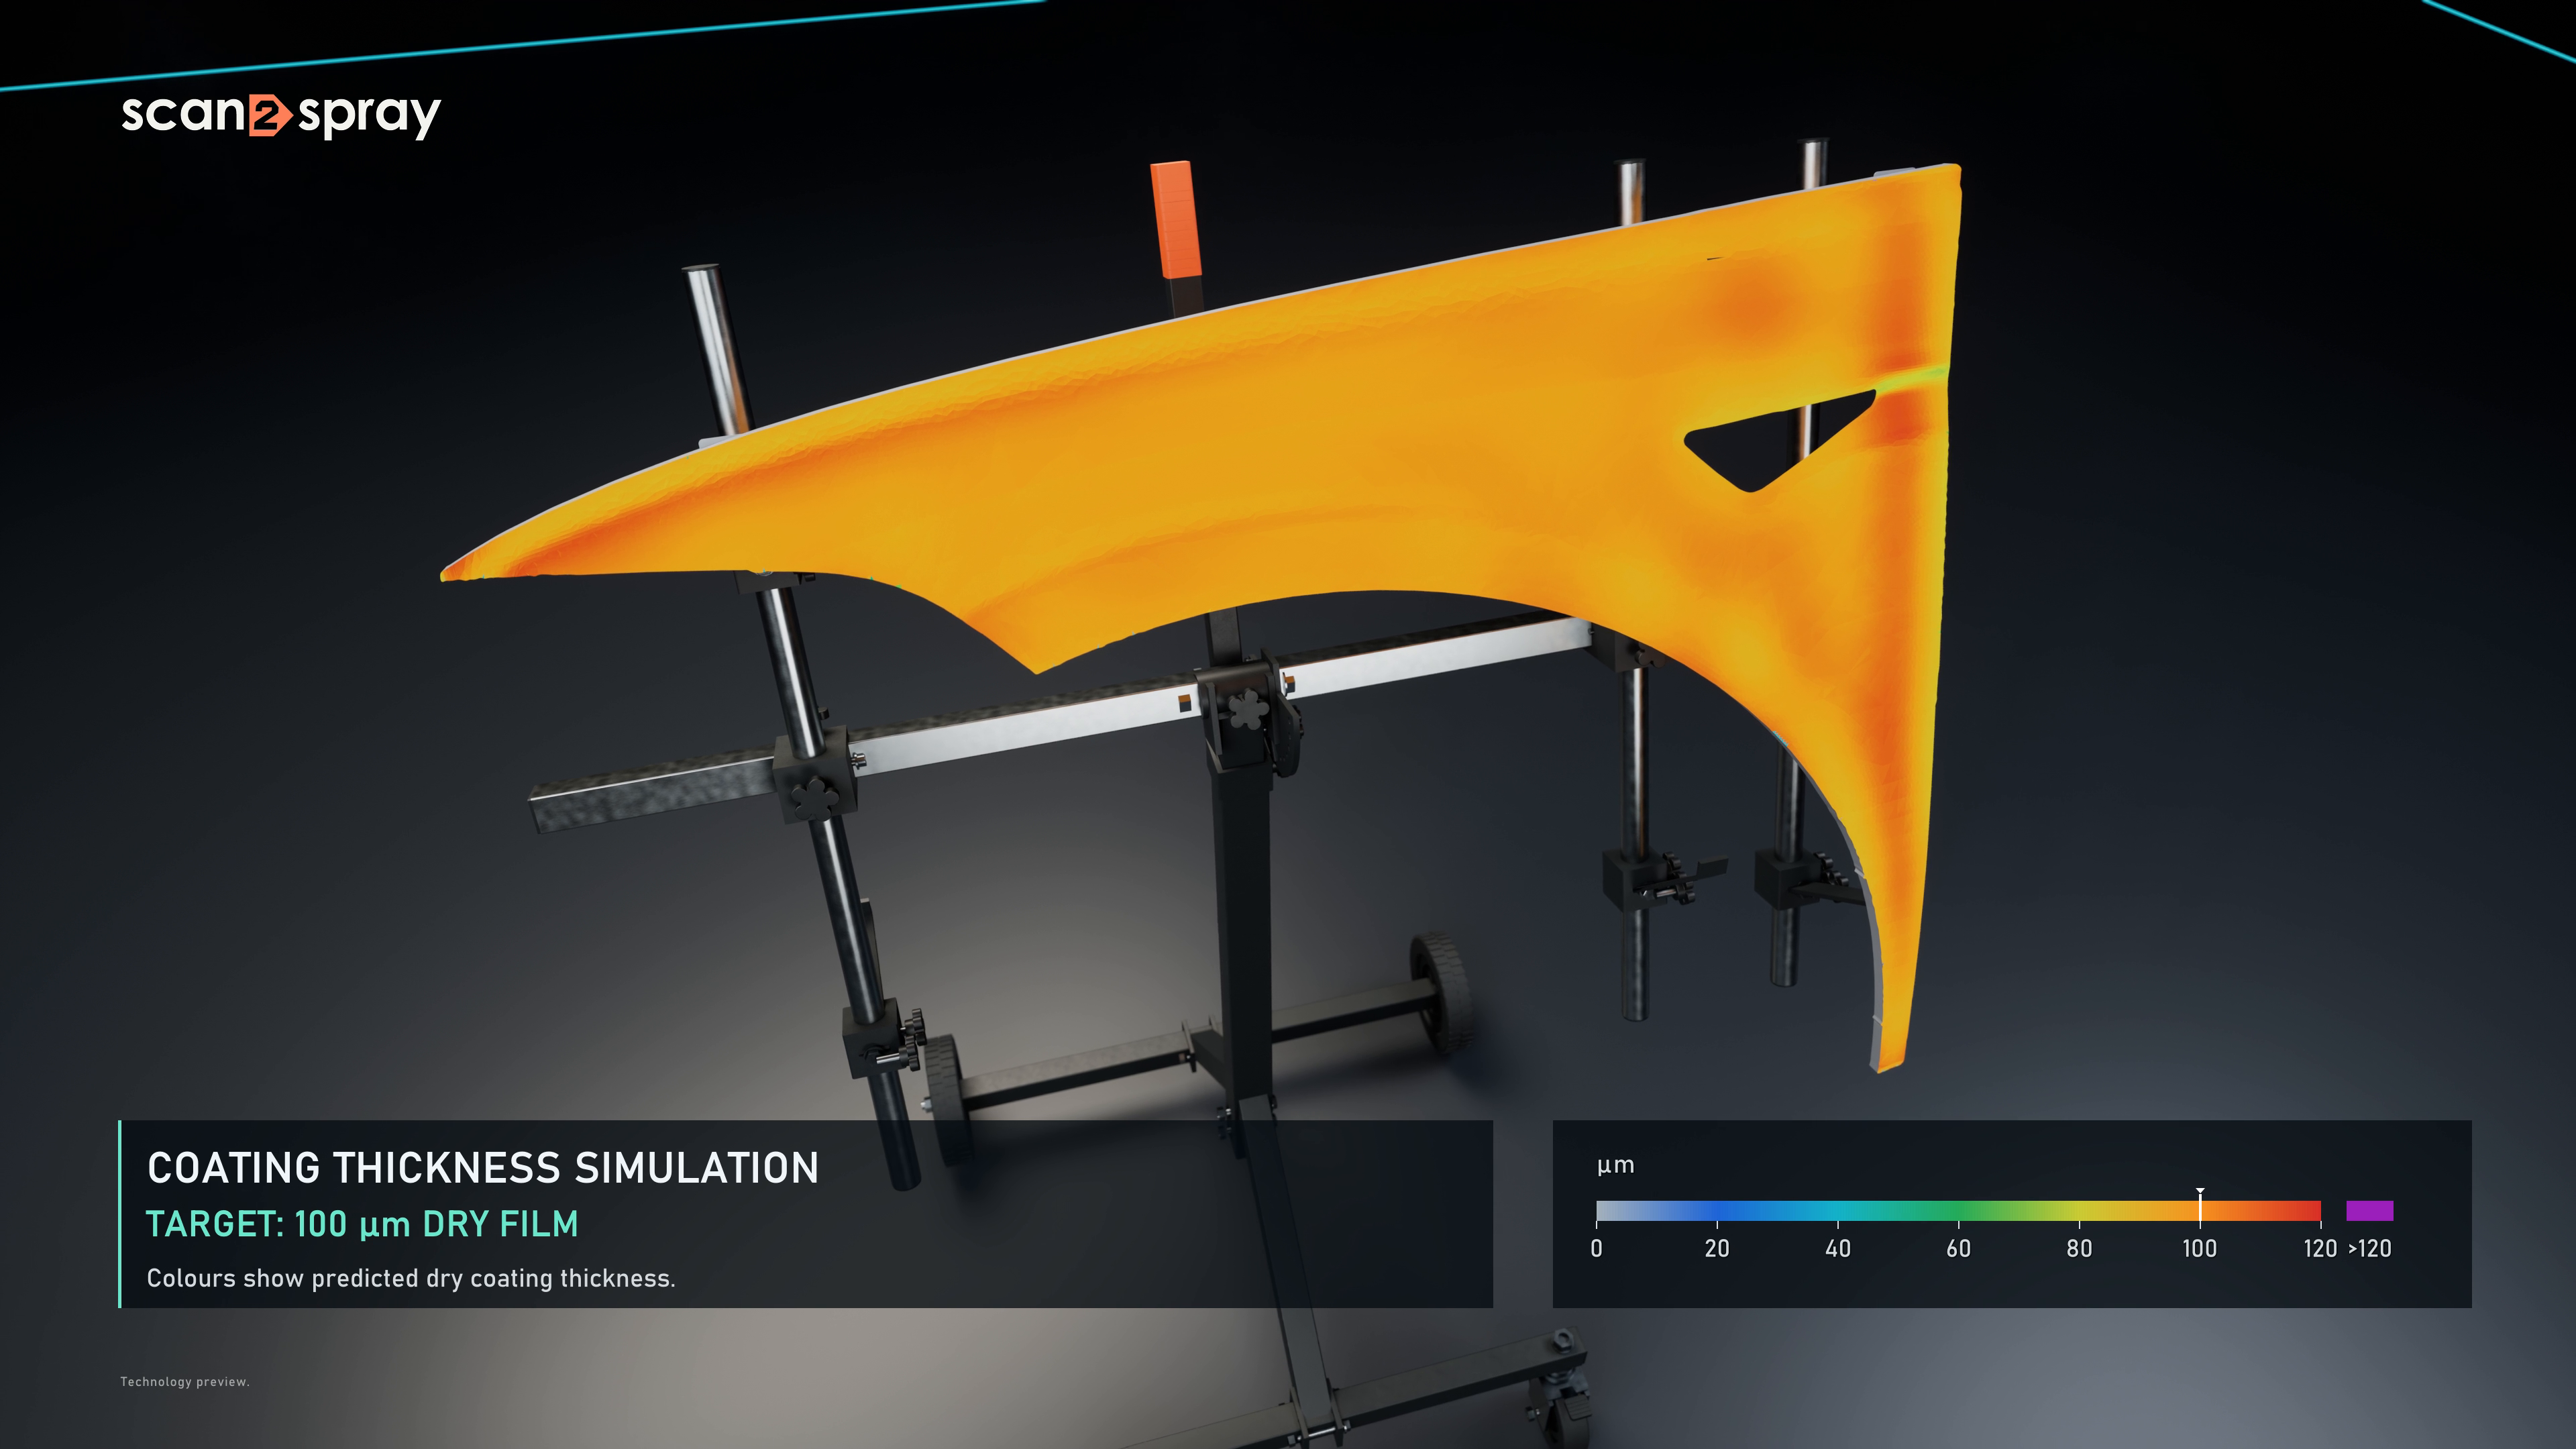
NVIDIA Isaac Lab ist das gewählte Framework für die Robotersimulations- und Lernumgebung. Die Integrationsarbeit verbindet Roboterbewegung und Prozesssignale mit den Berechnungen von Materialauftrag und Schichtdicke in SCAN2SPRAY. PyTorch und GPU-Berechnungen unterstützen den Modelltrainingsprozess.
Python, NumPy und SciPy unterstützen Datenaufbereitung und numerische Geometrie. Eingangsdaten, Modelle, Simulationseinstellungen und aufgezeichnete Abläufe sind einem konkreten Experiment zugeordnet. So lassen sich Modellversionen auf einer einheitlichen Grundlage vergleichen.
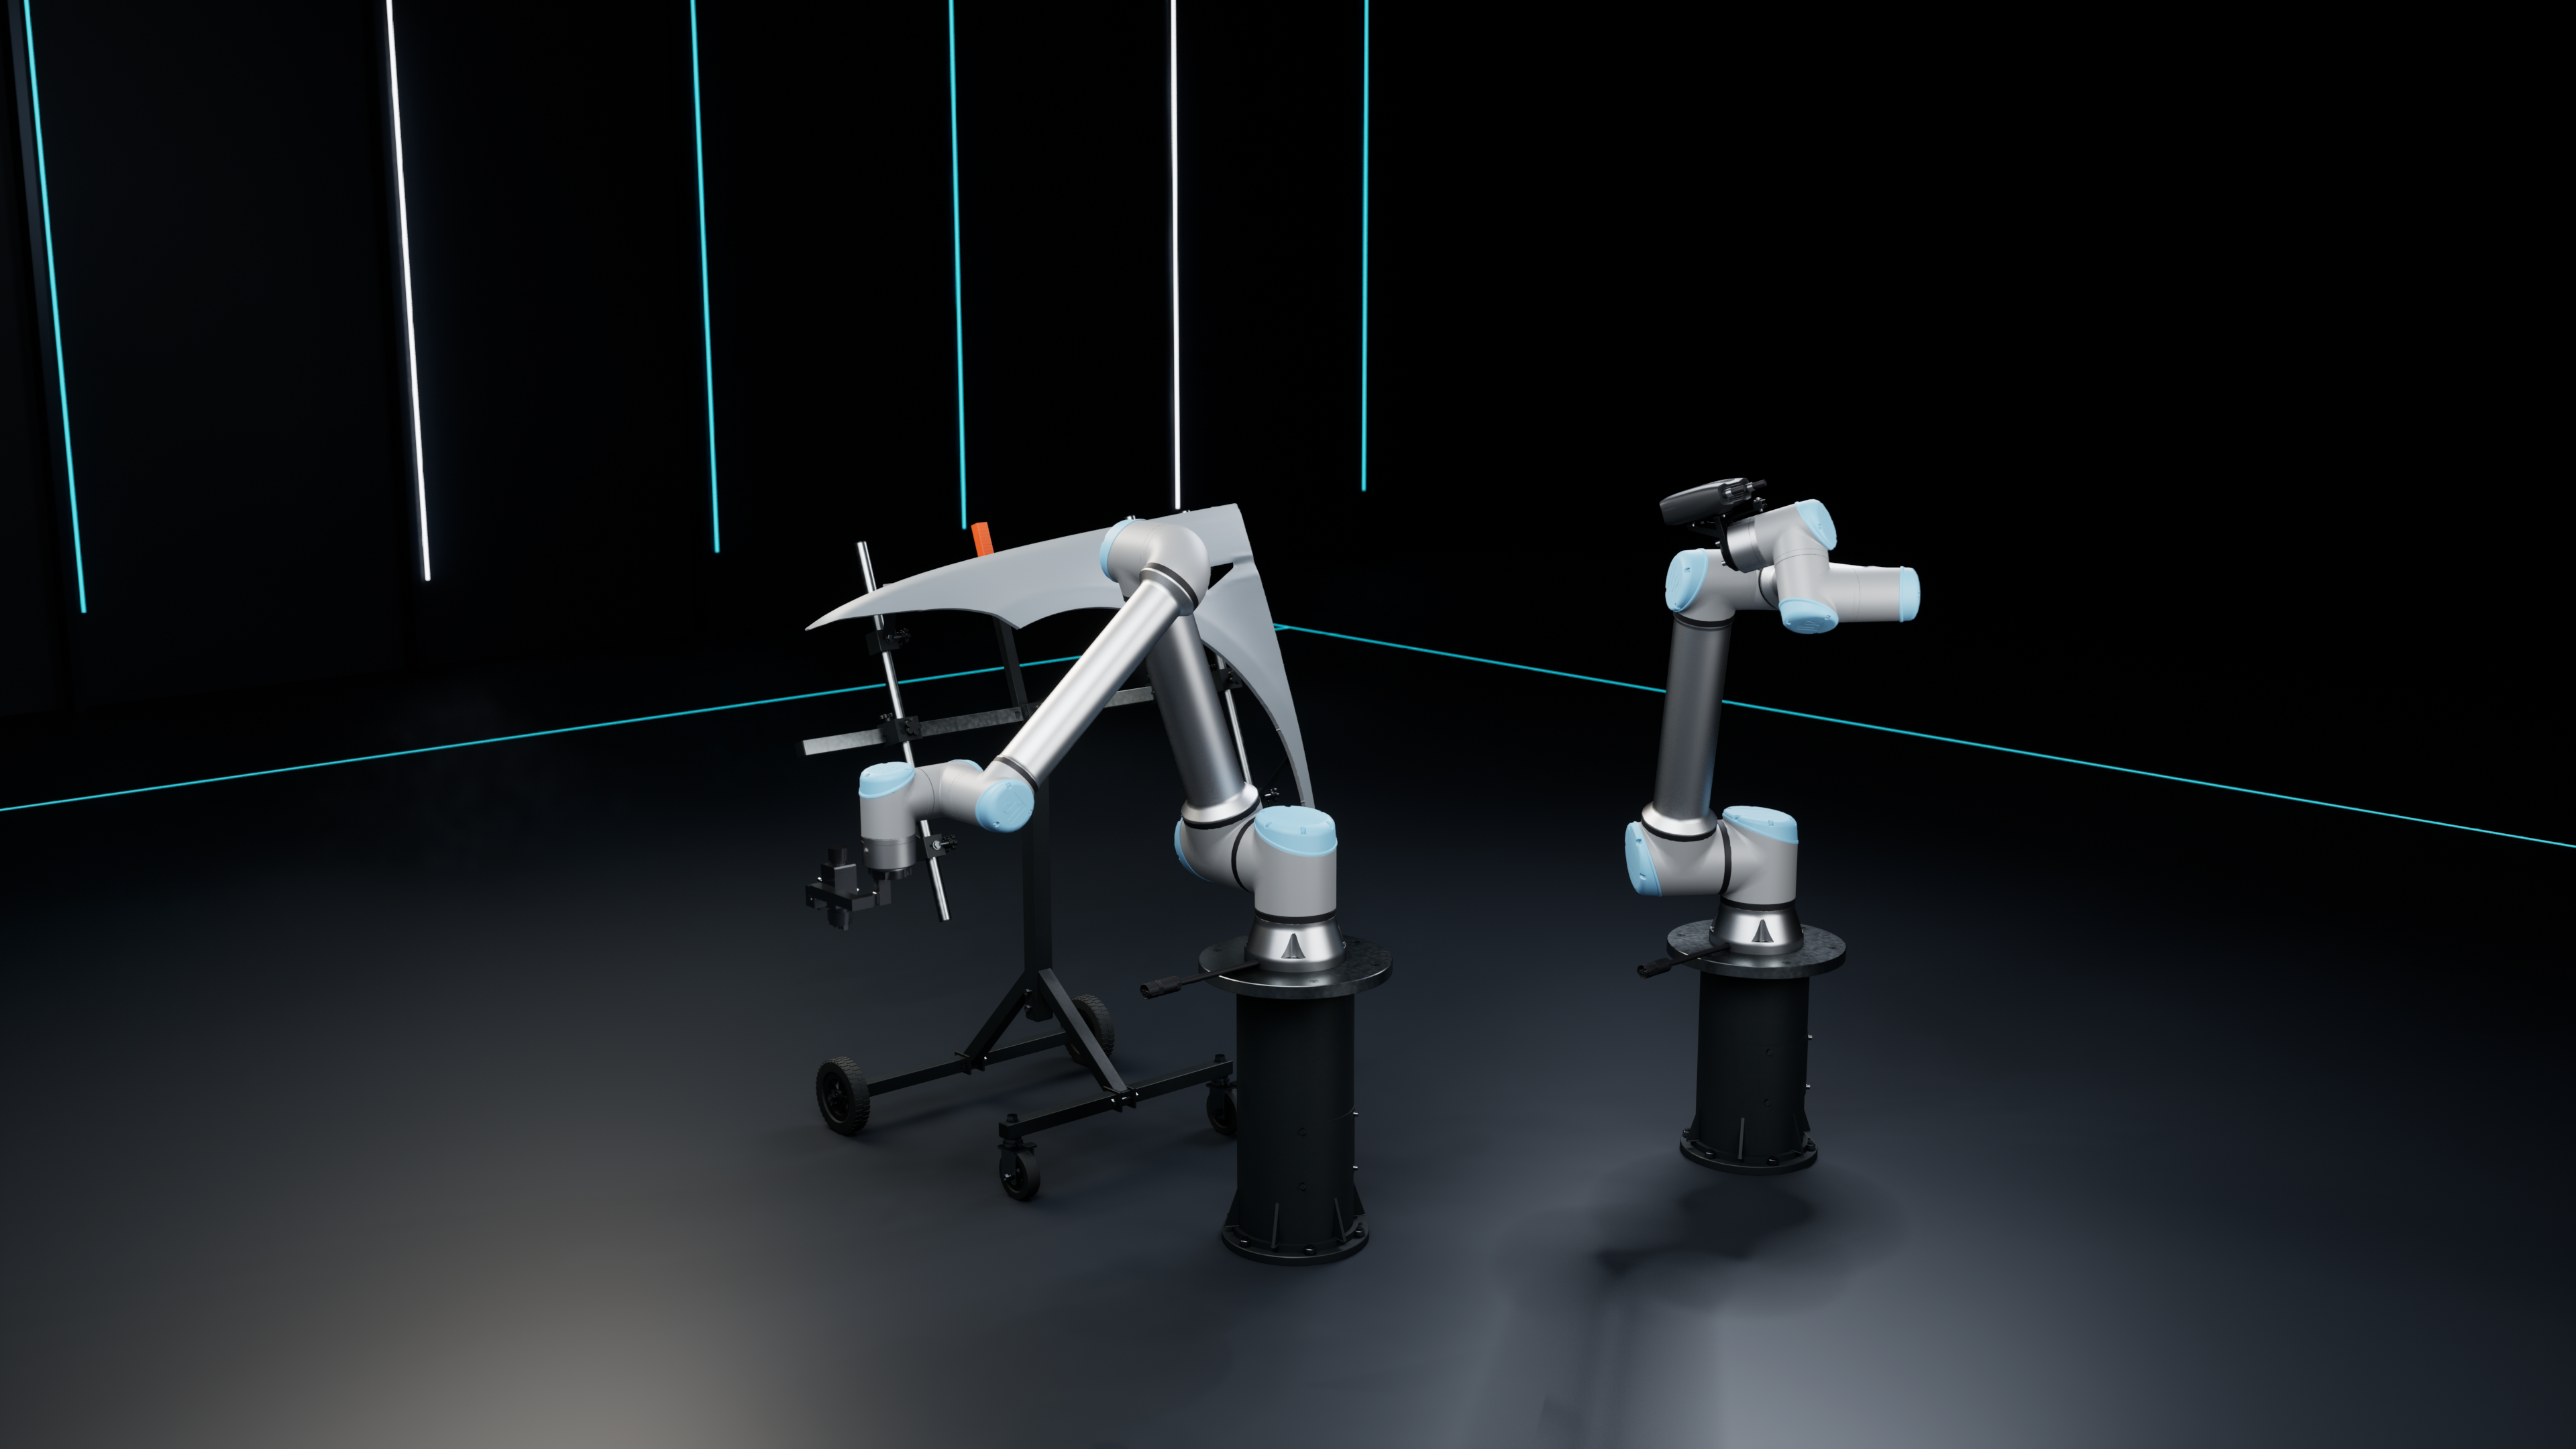
Unser Ziel ist es, Geometrieverständnis, Strategielernen und Zellenintegration zu einem konsistenten Prozess für autonomes Lackieren zu verbinden. Die Agenda umfasst sechs zusammenhängende Bereiche.
Echtzeitrekonstruktion von CAD-Flächen aus Scans, Abgleich mit Bibliotheksmodellen und Lokalisierung des Bauteils. Bewertung: Geometriegenauigkeit, Vollständigkeit der Flächen, Lokalisierungsgenauigkeit und Verarbeitungszeit.
Vorbereitung von Lackieraufgaben in NVIDIA Isaac Lab und Anpassung von NVIDIA Isaac GR00T anhand vollständiger Lackierdemonstrationen. Bewertung: Aufgabenausführung, Bewegungskontinuität, Spritzschaltzeitpunkte und Einhaltung der Robotergrenzen.
Verknüpfung des Spritzmodells mit Applikatordaten, Material und Probenmessungen. Bewertung: Fehler der Schichtdickenprognose und Flächenanteil innerhalb der Toleranz.
Vergleich von Modellen an Geometriefamilien und separaten Bewertungsszenarien. Bewertung: Verhalten außerhalb des Trainingsdatensatzes und Umfang des Fähigkeitstransfers.
Verbindung der Planung mit Bewegungsausführung, Prozesssignalen und Zellenautomatisierung. Bewertung: Übereinstimmung von Programm, Bewegung und Spritzzeit.
Entwicklung von Anwendungen mit Herstellern von Robotern, Applikatoren, Lacken und Lackierlinien. Bewertung: vereinbarte Kriterien für ein konkretes Bauteil und einen konkreten Prozess.
Wir suchen die Zusammenarbeit an konkreten Bauteilen, Materialien und Roboterkonfigurationen. Gemeinsame Projekte können Kalibrierdaten, Trainingsszenarien, Modellbewertung und die Prozessintegration mit den Geräten des Partners umfassen.
Beschreiben Sie, welche Bauteile Sie lackieren, welche Geräte Sie einsetzen und welches Ergebnis Sie erreichen möchten. Gemeinsam bestimmen wir den Umfang einer Technologievorführung, gemeinsamer Versuche oder einer Integration.
contact@prismatec.app